
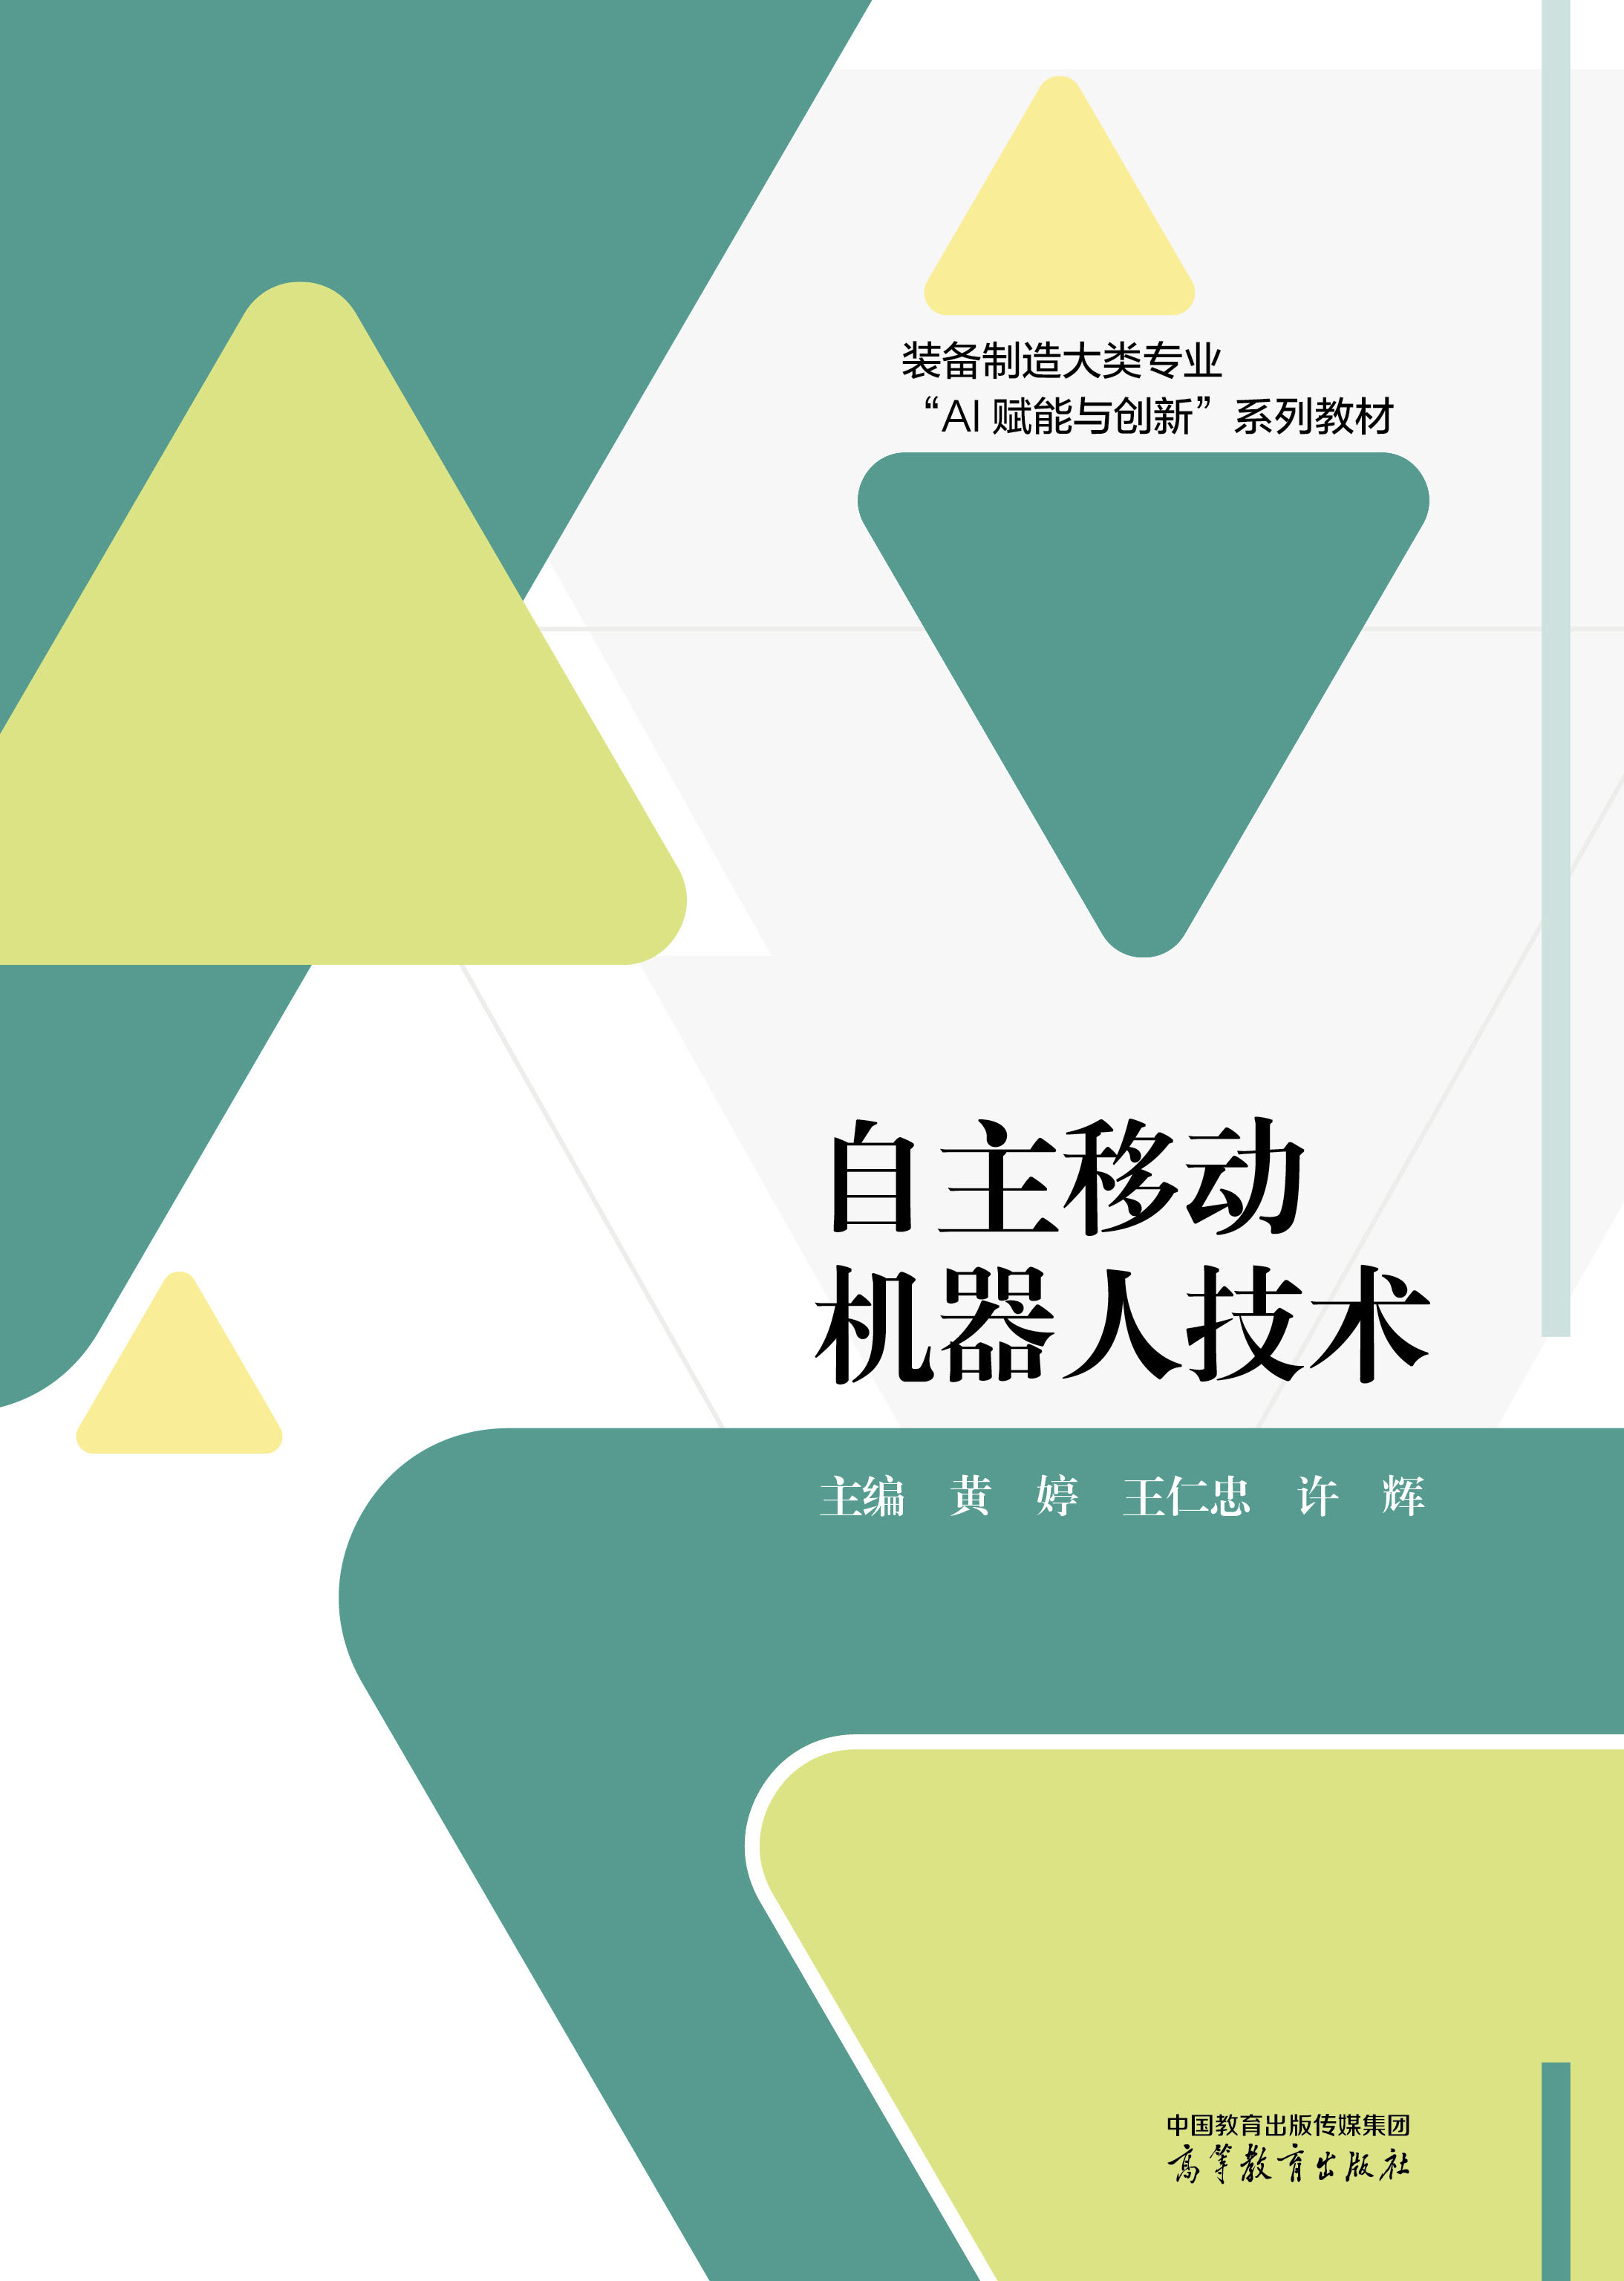




自主移动机器人技术 / 高等职业教育新形态一体化教材
作者: 黄婷,王仁忠,许辉
出版社:高等教育出版社
- 高等教育出版社
- 9787040662641
- 1版
- 48277242-3
- 16开
- 400
- 装备制造大类
- 自动化类
- 装备制造大类
- 高职
本教材是装备制造大类智能机器人技术相关专业新形态教材,也是省级智能机器人技术专业教学资源库配套教材。编写团队由智能机器人领域一线教师与企业技术专家组成,深度整合教学逻辑与产业需求,紧扣自主移动机器人技术,结合具身智能技术发展趋势与核心理念,构建“预备篇—基础篇—提高篇”的进阶体系,以任务驱动贯穿教学全流程。
预备篇为自主移动机器人初识,系统讲解其定义、发展历程、分类等知识,搭配ROSBOT移动小车手柄控制实践,为学习者筑牢技术认知根基;基础篇围绕传感装调与运动控制、SLAM建图与导航等核心模块,依托ROS系统,从机器人运动学建模切入,深入讲解激光雷达、超声波等传感器的应用,拆解节点通信、手动控制等运动控制任务,通过Gmapping、Cartographer等SLAM算法实践,让学习者掌握“感知—决策—执行”的核心逻辑;提高篇拓展语音交互、视觉应用、深度学习等方向,融入科大讯飞语音SDK、OpenCV视觉技术、YOLO算法,结合具身智能“实体感知—环境交互—决策输出”逻辑,通过算法实践与技术应用,实现人机交互、复杂环境感知与智能决策能力进阶。
本教材以项目为单元,每个项目明确素养、知识、能力三维目标,配套“智慧职教”平台在线课程,提供课件、微课、实操视频、工程文件等多元教学资源,适合作为高等职业本科院校机器人技术、具身智能工程技术,专科院校智能机器人技术、具身智能机器人技术及其他装备制造大类相关专业的教学用书,也可为产业工程技术人员提供实践参考,还可作为企业员工技能培训用书,助力培养懂技术、能实操、会创新的高技能人才,推动自主移动机器人技术教学与产业应用深度融合。
教师如需本书授课用教学课件等资源,请登录“高等教育出版社产品信息检索系统”(https://xuanshu.hep.com.cn/)免费下载。
前辅文
预备篇
项目1 自主移动机器人初识
项目引入
素养目标
知识目标
能力目标
学习导图
任务1.1 自主移动机器人基本认知与操作
任务概述
知识准备
1.1.1 自主移动机器人的定义
1.1.2 自主移动机器人的发展
1.1.3 自主移动机器人的分类
1.1.4 自主移动机器人的应用
1.1.5 自主移动机器人的关键技术
1.1.6 ROSBOT移动小车介绍
任务实施
1.1.7 子任务 ROSBOT移动小车手柄控制
任务评价
项目总结
习题测验
基础篇
项目2 ROSBOT移动小车的传感装调与运动控制
项目引入
素养目标
知识目标
能力目标
学习导图
任务2.1 自主移动机器人的运动学基础与部件认知
任务概述
知识准备
2.1.1 自主移动机器人的典型结构
2.1.2 机器人底盘的运动学建模
2.1.3 ROSBOT移动小车传感器说明
2.1.4 传感装调任务解析
任务实施
2.1.5 子任务 ROSBOT移动小车车轮及传感器拆装
任务评价
任务2.2 基于ROS的机器人运动控制及传感器调试
任务概述
知识准备
2.2.1 Ubuntu系统界面及终端指令
2.2.2 ROS通信机制及主要调试工具
2.2.3 launch文件内的节点控制解析
2.2.4 运动控制任务解析
任务实施
2.2.5 子任务1 ROS话题发布实验
2.2.6 子任务2 基本运动控制实验
2.2.7 子任务3 键盘手动控制实验
2.2.8 子任务4 激光雷达预警实验
2.2.9 子任务5 超声传感跟随实验
任务评价
项目总结
习题测验
项目3 ROSBOT移动小车SLAM建图与导航
项目引入
素养目标
知识目标
能力目标
学习导图
任务3.1 ROSBOT移动小车SLAM建图与导航
任务概述
知识准备
3.1.1 SLAM的基本概念与原理
3.1.2 SLAM经典算法介绍
3.1.3 Slam_Toolbox的组成及应用
3.1.4 机器人自主导航技术概述
3.1.5 ROS2中的可视化工具
3.1.6 建图与导航任务解析
任务实施
3.1.7 子任务1 Gmapping构建场景地图
3.1.8 子任务2 Cartographer构建场景地图
3.1.9 子任务3 Slam_Toolbox构建场景地图
3.1.10 子任务4 robot_navigation2实现自主导航
任务评价
项目总结
习题测验
提高篇
项目4 ROSBOT移动小车语音交互与视觉应用
项目引入
素养目标
知识目标
能力目标
学习导图
任务4.1 ROSBOT移动小车语音交互
任务概述
知识准备
4.1.1 科大讯飞语音应用
4.1.2 语音交互任务解析
任务实施
4.1.3 子任务1 科大讯飞语音SDK使用
4.1.4 子任务2 ROSBOT移动小车语音控制
任务评价
任务4.2 ROSBOT移动小车视觉应用
任务概述
知识准备
4.2.1 视觉相机
4.2.2 OpenCV图像处理
4.2.3 视觉应用任务解析
任务实施
4.2.4 子任务1 ROSBOT移动小车颜色检测
4.2.5 子任务2 ROSBOT移动小车条码识别
4.2.6 子任务3 ROSBOT移动小车圆球跟随
4.2.7 子任务4 ROSBOT移动小车智能循迹
任务评价
项目总结
习题测验
项目5 ROSBOT移动小车深度学习应用
项目引入
素养目标
知识目标
能力目标
学习导图
任务5.1 ROSBOT移动小车深度学习模型训练与识别
任务概述
知识准备
5.1.1 深度学习简述
5.1.2 目标检测及数据集
5.1.3 YOLO目标检测算法
5.1.4 LabelImg图像标注工具
5.1.5 深度学习应用任务解析
任务实施
5.1.6 子任务1 ROSBOT移动小车物品识别
5.1.7 子任务2 ROSBOT移动小车骨架识别
任务评价
项目总结
习题测验
参考文献
