
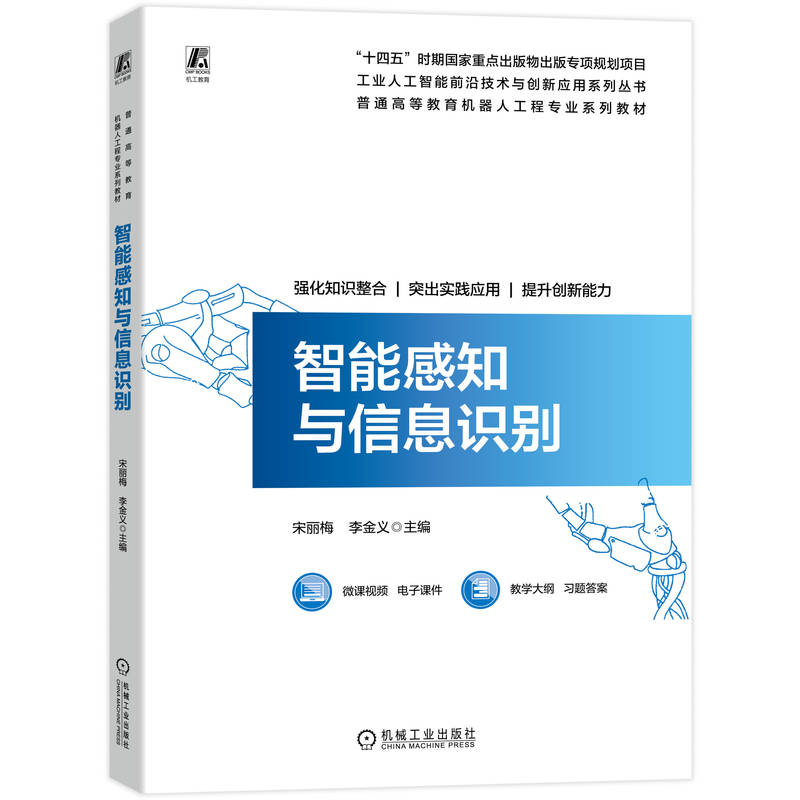




智能感知与信息识别 / 工业人工智能前沿技术与创新应用系列丛书
定价:¥79.00
作者: 宋丽梅,李金义
出版社:机械工业出版社
“十四五”国家重点出版物出版规划项目
- 机械工业出版社
- 9787111809326
- 1-1
- 448
内容简介
本书系统介绍智能感知技术及其信息处理方法,内容涵盖从基础理论到实际应用的完整知识体系。全书共分为14章,围绕人类多模态感知的仿生机制与人工智能技术的融合展开,深入讲解视觉、触觉、听觉、嗅觉、味觉等感知系统的原理、传感器技术、信号处理方法及其典型应用。
本书首章(绪论)阐述人类智能与人工智能的关系,明确智能感知的定义及其在人工智能系统中的核心地位。后续章节详细介绍各类感知技术及其应用:视觉感知部分包括图像传感器、光源、镜头及数字图像处理技术;触觉感知涉及电子皮肤、压力与温度传感器、滑觉与接近觉传感器;听觉感知围绕电子耳及其传感器展开技术解析;嗅觉与味觉感知则分别介绍了电子鼻、光子鼻和电子舌的组成结构与工作机制。
在信息识别方面,本书重点讲解误差理论与数据处理、回归预测、聚类与判别分析、人工神经网络等机器学习方法,并引入Transformer等现代网络结构。最后,通过视觉引导机器人、光子鼻气体检测、设备故障诊断等工业与科研案例,展示智能感知与识别技术在实际场景中的综合应用。
本书结构清晰、内容前沿,可作为高等院校人工智能、自动化、电子信息、计算机科学与技术、软件工程、机器人工程等相关专业的教学用书,也可供智能感知与信息处理方向的科研人员和工程技术人员参考。
本书首章(绪论)阐述人类智能与人工智能的关系,明确智能感知的定义及其在人工智能系统中的核心地位。后续章节详细介绍各类感知技术及其应用:视觉感知部分包括图像传感器、光源、镜头及数字图像处理技术;触觉感知涉及电子皮肤、压力与温度传感器、滑觉与接近觉传感器;听觉感知围绕电子耳及其传感器展开技术解析;嗅觉与味觉感知则分别介绍了电子鼻、光子鼻和电子舌的组成结构与工作机制。
在信息识别方面,本书重点讲解误差理论与数据处理、回归预测、聚类与判别分析、人工神经网络等机器学习方法,并引入Transformer等现代网络结构。最后,通过视觉引导机器人、光子鼻气体检测、设备故障诊断等工业与科研案例,展示智能感知与识别技术在实际场景中的综合应用。
本书结构清晰、内容前沿,可作为高等院校人工智能、自动化、电子信息、计算机科学与技术、软件工程、机器人工程等相关专业的教学用书,也可供智能感知与信息处理方向的科研人员和工程技术人员参考。
目录
前言
第1章绪论
1.1人类智能与人工智能
1.2智能感知
1.2.1智能感知的定义
1.2.2智能感知与人工智能的关系
1.2.3智能感知技术特点和关键技术
1.2.4智能感知传感器
1.3信息识别
1.3.1信息识别的定义
1.3.2信息识别与人工智能
1.3.3信息识别的特点和关键技术
1.3.4信息识别的应用
习题
第2章视觉感知
2.1视觉感知的基本概念和原理
2.2视觉传感器
2.2.1电荷耦合器件
2.2.2CMOS图像传感器
2.3机器视觉的光源
2.3.1视觉常用光源介绍
2.3.2光源的选择
2.4镜头
2.4.1镜头的基本常识
2.4.2镜头成像原理
2.4.3镜头的类型
2.5数字图像处理基础
2.5.1数字图像处理
2.5.2数字图像处理的步骤
2.5.3数字图像处理的方式
2.6视觉感知应用举例
2.6.1无人驾驶汽车
2.6.2工业机器人视觉引导
习题
第3章触觉感知
3.1电子皮肤
3.1.1电子皮肤的概念
3.1.2电子皮肤的组成和工作原理
3.2压力传感器
3.2.1压阻式触觉传感器
3.2.2电容式触觉传感器
3.2.3压电触觉传感器
3.2.4光纤式触觉传感器
3.3温度传感器
3.3.1热电偶
3.3.2热电阻
3.3.3红外温度传感器
3.4滑觉传感器
3.4.1光纤布拉格光栅滑觉传感器
3.4.2电容式滑觉传感器
3.4.3声电式滑觉传感器
3.5接近觉传感器
3.6信号预处理技术
3.6.1触觉信号的表征
3.6.2触觉信号的恢复
3.6.3触觉信号的呈现
3.6.4触觉信号的编码
3.7触觉感知的应用
3.7.1基于光纤传感器的管道安全预警
检测系统
3.7.2脉搏与呼吸信号检测
习题
第4章听觉感知
4.1电子耳
4.1.1电子耳的概念
4.1.2电子耳的组成和工作原理
4.2常见的用于电子耳的传感器
4.2.1传声器传感器
4.2.2超声波传感器
4.2.3电阻变换型声敏传感器
4.2.4电容式声敏传感器
4.2.5皮肤附着式听觉传感器
4.2.6基底膜柔性声传感器
4.2.7摩擦电声音传感器
4.3听觉感知中的信号处理技术
4.3.1滤波
4.3.2放大
4.3.3经验模态分解
4.3.4声源定位中的互相关技术
4.4电子耳的应用
4.4.1声源定位
4.4.2超声波探伤
习题
第5章嗅觉感知
5.1电子鼻
5.1.1电子鼻基本概念
5.1.2电子鼻的组成和工作原理
5.2常见的用于电子鼻的气敏
传感器
5.2.1半导体式气体传感器
5.2.2固体电解质气体传感器
5.2.3催化式燃烧气体传感器
5.2.4压电式气体传感器
5.2.5电化学气体传感器
5.3常用的数据处理手段
5.4电子鼻的应用案例
5.4.1基于深度神经网络算法实现
电子鼻的可燃气体检测
5.4.2电子鼻快速识别尼古丁
5.5光子鼻
5.5.1光子鼻的概念
5.5.2光子鼻的工作原理与技术类型
5.5.3光学式气体传感器
5.5.4光子鼻的特点
5.6光子鼻的应用
5.6.1基于中红外激光吸收光谱的
呼气分析
5.6.2基于腔衰荡光谱的大气环境
监测
习题
第6章味觉感知
6.1电子舌
6.1.1电子舌的概念
6.1.2电子舌的组成和工作原理
6.2电子舌中常用的传感器
6.2.1电位型传感器
6.2.2伏安型传感器
6.2.3阻抗谱型传感器
6.2.4光寻址型传感器
6.2.5生物传感器
6.3味觉感知常用的数据处理
方法
6.4电子舌的应用
6.4.1医药领域
6.4.2食品和环境领域
习题
第7章误差理论与数据处理基础
7.1测量误差与随机误差
7.1.1测量误差及其分类
7.1.2随机误差及其估算
7.2最小二乘法
7.3数据预处理
7.3.1数据清洗
7.3.2数据变换
7.3.3经验模态分解
7.3.4相关检测法
7.3.5数据降维
7.4软测量与信息融合
7.4.1软测量
7.4.2数据融合
习题
第8章回归预测
8.1线性回归
8.1.1线性回归的定义
8.1.2线性回归案例:预测房屋价格
8.1.3线性回归案例:预测学生考试
成绩
8.2非线性回归
8.2.1分段回归模型
8.2.2指数回归模型
8.2.3Logistic回归模型
8.3回归模型评价
习题
第9章聚类分析
9.1K均值算法
9.1.1K均值算法的定义
9.1.2K均值算法的应用
9.1.3K均值算法的改进
9.2DBSCAN算法
9.2.1DBSCAN算法的定义
9.2.2DBSCAN算法的应用
9.3聚类结果评价
9.3.1外部指标
9.3.2内部指标
习题
第10章判别分析
10.1贝叶斯判别
10.1.1贝叶斯决策论
10.1.2极大似然估计
10.1.3朴素贝叶斯分类器
10.1.4朴素贝叶斯分类器应用案例
10.2K近邻判别
10.3支持向量机
10.3.1线性可分SVM
10.3.2线性SVM
10.3.3非线性SVM
10.4判别结果评价
10.4.1混淆矩阵
10.4.2基于混淆矩阵的评价指标
10.4.3ROC曲线和AUC
习题
第11章人工神经网络
11.1神经网络概述
11.1.1神经网络的结构
11.1.2神经网络的训练算法
11.1.3人工神经网络概述
11.1.4人工神经网络模拟大脑的
方式
11.2神经元的数学模型
11.2.1神经元输出模型
11.2.2神经元使用的激活函数
11.3感知器
11.3.1感知器的起源与发展
11.3.2感知器的结构原理
11.3.3感知器可执行的逻辑操作
11.4多层感知器
11.5BP神经网络
11.6卷积神经网络
11.7循环神经网络
11.7.1RNN的网络结构与训练过程
11.7.2RNN的变体升级——LSTM
11.8Transformer
11.8.1Transformer的架构组成
11.8.2Transformer的训练与优化
习题
第12章视觉感知案例——视觉引导
机器人应用
12.1三维机器视觉引导机器人
打磨抛光
12.1.1案例概述
12.1.2系统标定
12.1.3视觉感知与路径规划
12.1.4结果分析与总结
12.2三维机器视觉引导机器人自主
焊接
12.2.1案例概述
12.2.2系统标定
12.2.3焊缝感知与路径规划
12.2.4实验结果与总结
12.3机器视觉引导机器人垃圾识别与
分拣
12.3.1案例概述
12.3.2系统标定
12.3.3视觉感知与目标检测
12.3.4测试结果与总结
12.4基于视觉与全站仪的车轴测量
系统
12.4.1案例概述
12.4.2系统组成与标定
12.4.3车轴测量与轴线拟合
12.4.4实验验证与总结
习题
第13章嗅觉感知案例——光子鼻多组
分气体浓度检测
13.1案例概述
13.2光子鼻测量原理
13.3传感器数据采集
13.4预处理与PCA降维
13.5BP神经网络
13.6BiLSTM神经网络
13.7预测浓度输出
习题
第14章智能装备的自我感知——工业
设备故障诊断
14.1案例概述
14.2传感器数据采集
14.3数据预处理
14.4预测模型的建立
14.5故障诊断与预警
习题
参考文献
第1章绪论
1.1人类智能与人工智能
1.2智能感知
1.2.1智能感知的定义
1.2.2智能感知与人工智能的关系
1.2.3智能感知技术特点和关键技术
1.2.4智能感知传感器
1.3信息识别
1.3.1信息识别的定义
1.3.2信息识别与人工智能
1.3.3信息识别的特点和关键技术
1.3.4信息识别的应用
习题
第2章视觉感知
2.1视觉感知的基本概念和原理
2.2视觉传感器
2.2.1电荷耦合器件
2.2.2CMOS图像传感器
2.3机器视觉的光源
2.3.1视觉常用光源介绍
2.3.2光源的选择
2.4镜头
2.4.1镜头的基本常识
2.4.2镜头成像原理
2.4.3镜头的类型
2.5数字图像处理基础
2.5.1数字图像处理
2.5.2数字图像处理的步骤
2.5.3数字图像处理的方式
2.6视觉感知应用举例
2.6.1无人驾驶汽车
2.6.2工业机器人视觉引导
习题
第3章触觉感知
3.1电子皮肤
3.1.1电子皮肤的概念
3.1.2电子皮肤的组成和工作原理
3.2压力传感器
3.2.1压阻式触觉传感器
3.2.2电容式触觉传感器
3.2.3压电触觉传感器
3.2.4光纤式触觉传感器
3.3温度传感器
3.3.1热电偶
3.3.2热电阻
3.3.3红外温度传感器
3.4滑觉传感器
3.4.1光纤布拉格光栅滑觉传感器
3.4.2电容式滑觉传感器
3.4.3声电式滑觉传感器
3.5接近觉传感器
3.6信号预处理技术
3.6.1触觉信号的表征
3.6.2触觉信号的恢复
3.6.3触觉信号的呈现
3.6.4触觉信号的编码
3.7触觉感知的应用
3.7.1基于光纤传感器的管道安全预警
检测系统
3.7.2脉搏与呼吸信号检测
习题
第4章听觉感知
4.1电子耳
4.1.1电子耳的概念
4.1.2电子耳的组成和工作原理
4.2常见的用于电子耳的传感器
4.2.1传声器传感器
4.2.2超声波传感器
4.2.3电阻变换型声敏传感器
4.2.4电容式声敏传感器
4.2.5皮肤附着式听觉传感器
4.2.6基底膜柔性声传感器
4.2.7摩擦电声音传感器
4.3听觉感知中的信号处理技术
4.3.1滤波
4.3.2放大
4.3.3经验模态分解
4.3.4声源定位中的互相关技术
4.4电子耳的应用
4.4.1声源定位
4.4.2超声波探伤
习题
第5章嗅觉感知
5.1电子鼻
5.1.1电子鼻基本概念
5.1.2电子鼻的组成和工作原理
5.2常见的用于电子鼻的气敏
传感器
5.2.1半导体式气体传感器
5.2.2固体电解质气体传感器
5.2.3催化式燃烧气体传感器
5.2.4压电式气体传感器
5.2.5电化学气体传感器
5.3常用的数据处理手段
5.4电子鼻的应用案例
5.4.1基于深度神经网络算法实现
电子鼻的可燃气体检测
5.4.2电子鼻快速识别尼古丁
5.5光子鼻
5.5.1光子鼻的概念
5.5.2光子鼻的工作原理与技术类型
5.5.3光学式气体传感器
5.5.4光子鼻的特点
5.6光子鼻的应用
5.6.1基于中红外激光吸收光谱的
呼气分析
5.6.2基于腔衰荡光谱的大气环境
监测
习题
第6章味觉感知
6.1电子舌
6.1.1电子舌的概念
6.1.2电子舌的组成和工作原理
6.2电子舌中常用的传感器
6.2.1电位型传感器
6.2.2伏安型传感器
6.2.3阻抗谱型传感器
6.2.4光寻址型传感器
6.2.5生物传感器
6.3味觉感知常用的数据处理
方法
6.4电子舌的应用
6.4.1医药领域
6.4.2食品和环境领域
习题
第7章误差理论与数据处理基础
7.1测量误差与随机误差
7.1.1测量误差及其分类
7.1.2随机误差及其估算
7.2最小二乘法
7.3数据预处理
7.3.1数据清洗
7.3.2数据变换
7.3.3经验模态分解
7.3.4相关检测法
7.3.5数据降维
7.4软测量与信息融合
7.4.1软测量
7.4.2数据融合
习题
第8章回归预测
8.1线性回归
8.1.1线性回归的定义
8.1.2线性回归案例:预测房屋价格
8.1.3线性回归案例:预测学生考试
成绩
8.2非线性回归
8.2.1分段回归模型
8.2.2指数回归模型
8.2.3Logistic回归模型
8.3回归模型评价
习题
第9章聚类分析
9.1K均值算法
9.1.1K均值算法的定义
9.1.2K均值算法的应用
9.1.3K均值算法的改进
9.2DBSCAN算法
9.2.1DBSCAN算法的定义
9.2.2DBSCAN算法的应用
9.3聚类结果评价
9.3.1外部指标
9.3.2内部指标
习题
第10章判别分析
10.1贝叶斯判别
10.1.1贝叶斯决策论
10.1.2极大似然估计
10.1.3朴素贝叶斯分类器
10.1.4朴素贝叶斯分类器应用案例
10.2K近邻判别
10.3支持向量机
10.3.1线性可分SVM
10.3.2线性SVM
10.3.3非线性SVM
10.4判别结果评价
10.4.1混淆矩阵
10.4.2基于混淆矩阵的评价指标
10.4.3ROC曲线和AUC
习题
第11章人工神经网络
11.1神经网络概述
11.1.1神经网络的结构
11.1.2神经网络的训练算法
11.1.3人工神经网络概述
11.1.4人工神经网络模拟大脑的
方式
11.2神经元的数学模型
11.2.1神经元输出模型
11.2.2神经元使用的激活函数
11.3感知器
11.3.1感知器的起源与发展
11.3.2感知器的结构原理
11.3.3感知器可执行的逻辑操作
11.4多层感知器
11.5BP神经网络
11.6卷积神经网络
11.7循环神经网络
11.7.1RNN的网络结构与训练过程
11.7.2RNN的变体升级——LSTM
11.8Transformer
11.8.1Transformer的架构组成
11.8.2Transformer的训练与优化
习题
第12章视觉感知案例——视觉引导
机器人应用
12.1三维机器视觉引导机器人
打磨抛光
12.1.1案例概述
12.1.2系统标定
12.1.3视觉感知与路径规划
12.1.4结果分析与总结
12.2三维机器视觉引导机器人自主
焊接
12.2.1案例概述
12.2.2系统标定
12.2.3焊缝感知与路径规划
12.2.4实验结果与总结
12.3机器视觉引导机器人垃圾识别与
分拣
12.3.1案例概述
12.3.2系统标定
12.3.3视觉感知与目标检测
12.3.4测试结果与总结
12.4基于视觉与全站仪的车轴测量
系统
12.4.1案例概述
12.4.2系统组成与标定
12.4.3车轴测量与轴线拟合
12.4.4实验验证与总结
习题
第13章嗅觉感知案例——光子鼻多组
分气体浓度检测
13.1案例概述
13.2光子鼻测量原理
13.3传感器数据采集
13.4预处理与PCA降维
13.5BP神经网络
13.6BiLSTM神经网络
13.7预测浓度输出
习题
第14章智能装备的自我感知——工业
设备故障诊断
14.1案例概述
14.2传感器数据采集
14.3数据预处理
14.4预测模型的建立
14.5故障诊断与预警
习题
参考文献
