
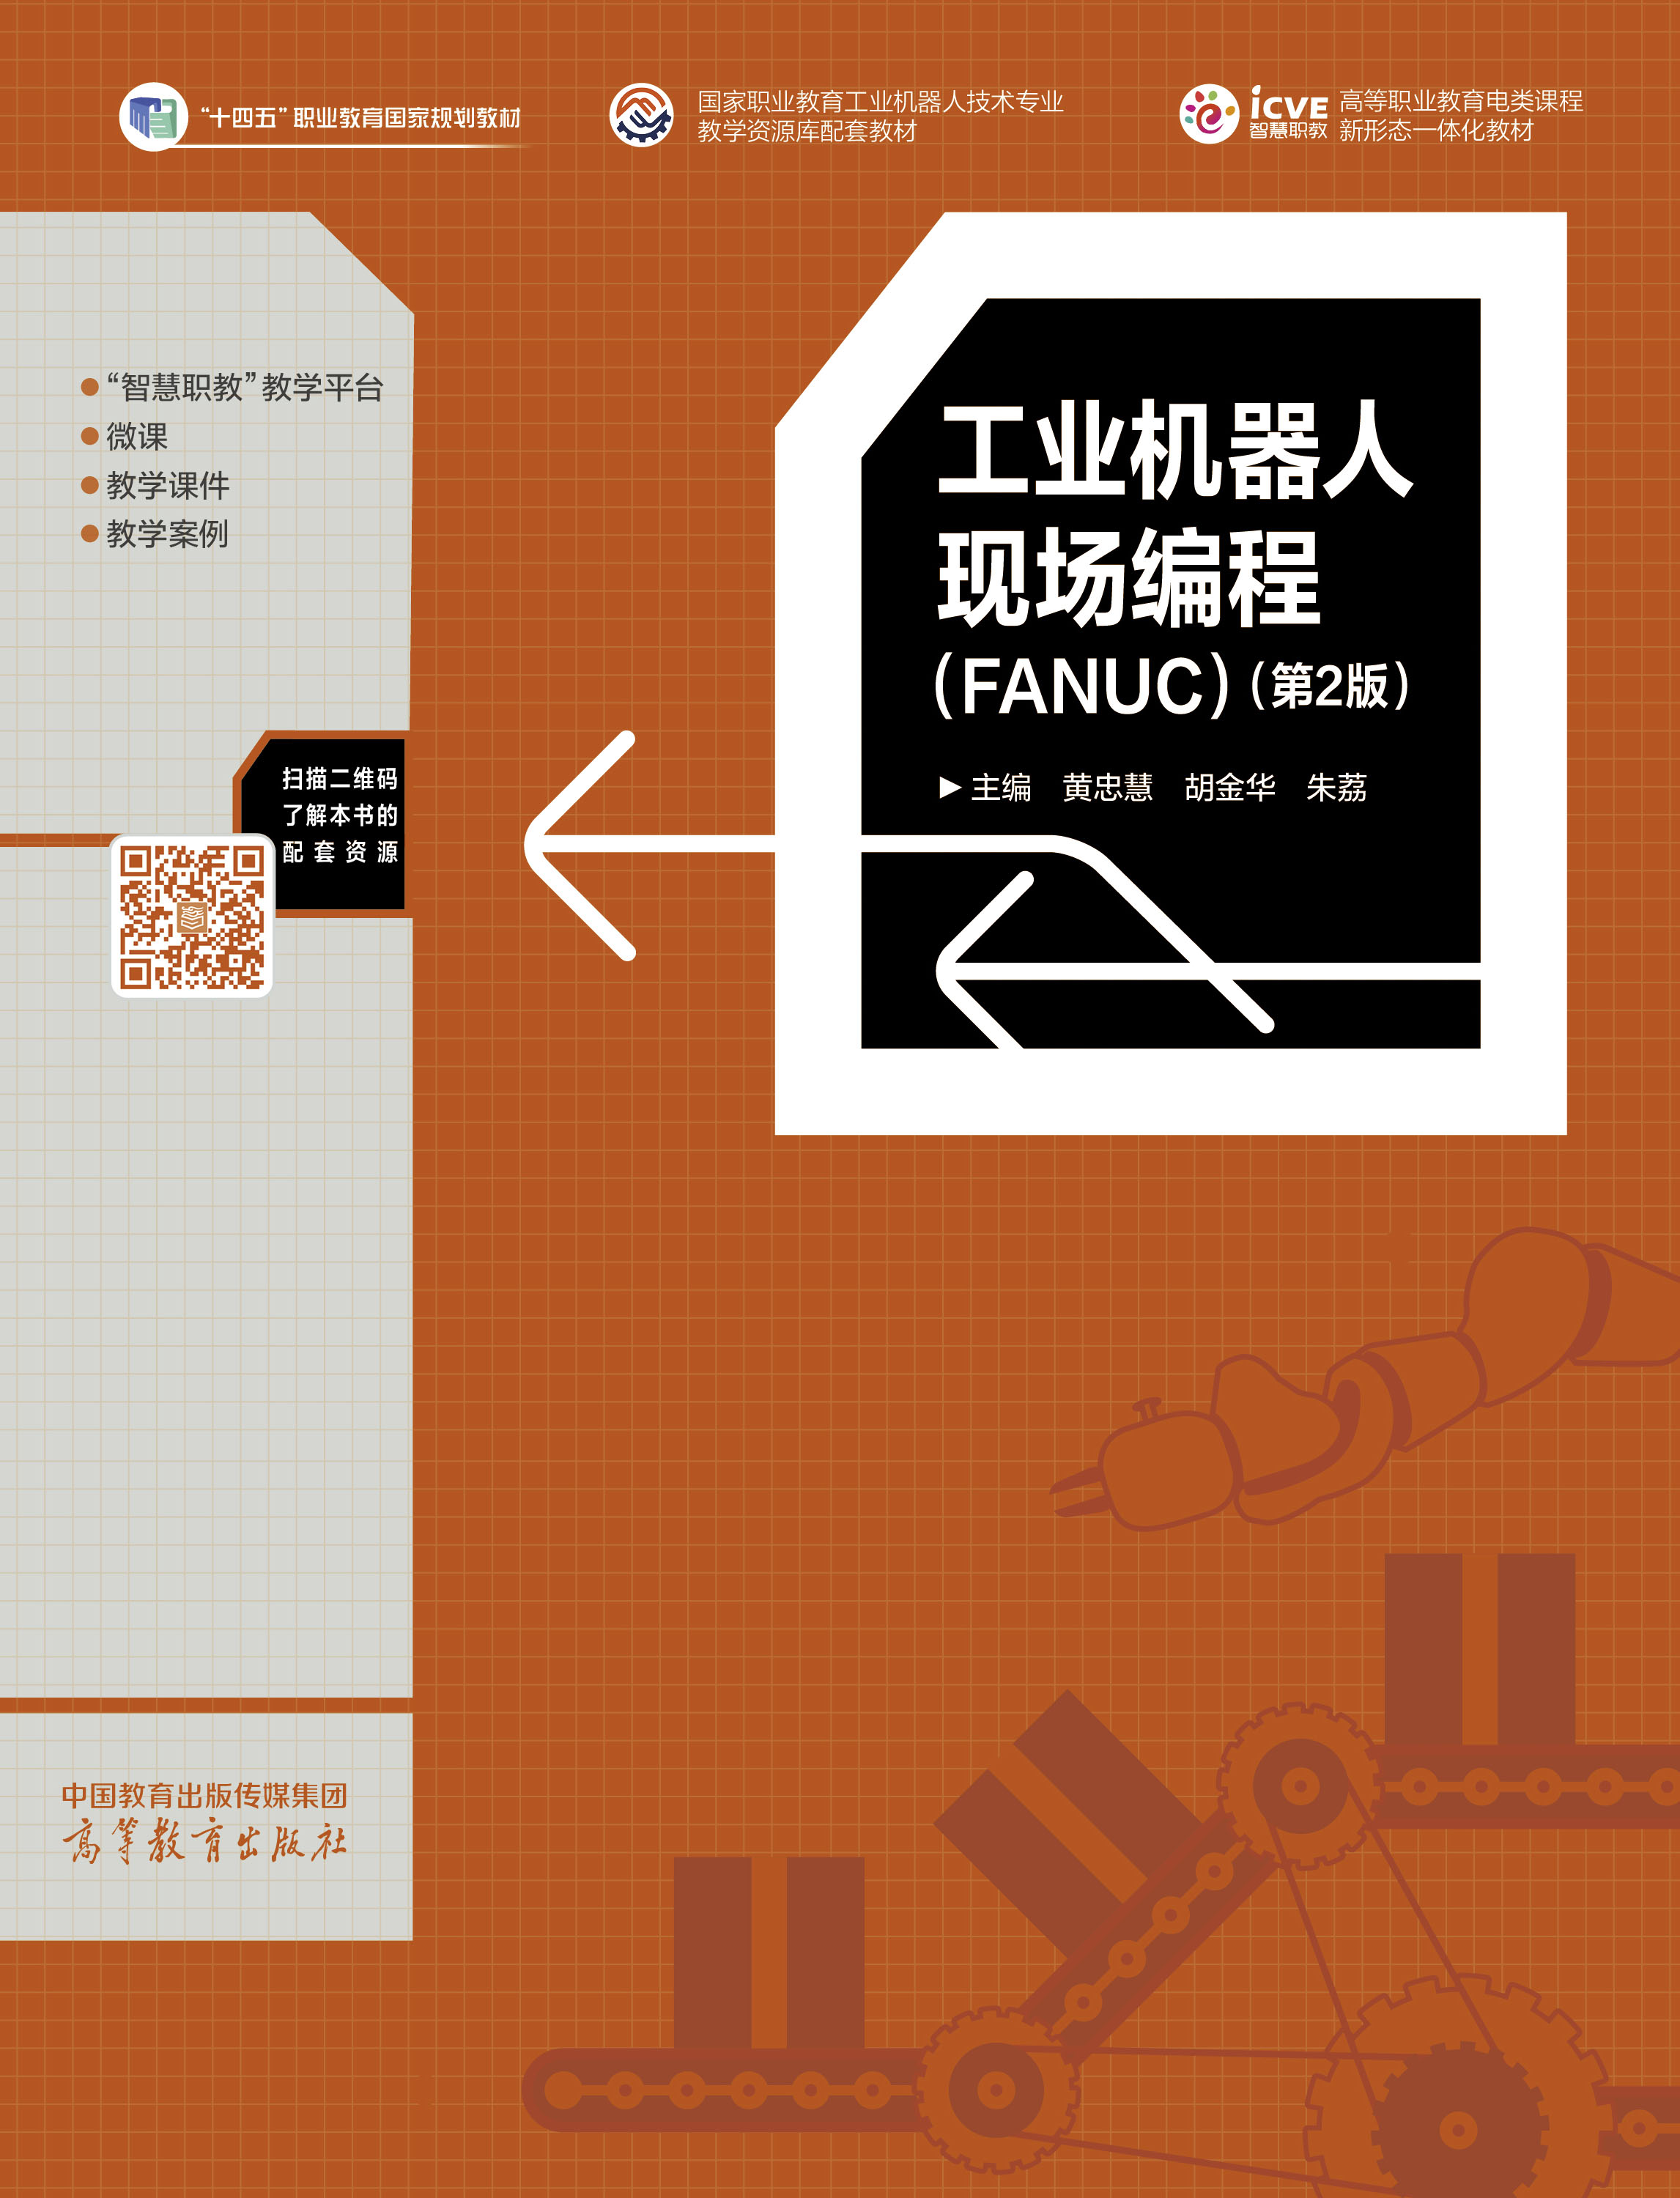



工业机器人现场编程(FANUC)(第2版)(配有智慧职教在线课程、二维码视频教学资源)
定价:¥49.80
作者: 黄忠慧,胡金华,朱荔
出版社:高等教育出版社
“十四五”职业教育国家规划教材
- 高等教育出版社
- 9787040671520
- 2版
- 48276662-3
- 16开
- 510
- 装备制造大类
- 自动化类
- 工业机器人技术
- 高职
内容简介
本书是“十四五”职业教育国家规划教材,也是国家职业教育工业机器人技术专业教学资源库配套教材。基于FANUC工业机器人,介绍工业机器人的基本组成、系统参数的设定方法、示教方法等,将相关原理和实践有机结合,使学生在实际操作中学会工业机器人的基本知识和操作技能。全书分7个项目,以实际工程实施为主线安排项目与任务,每个项目分若干任务,项目内容包括素养目标、知识目标、能力目标、学习任务、实操项目及思考与练习。
本书实现了互联网与传统教育的完美融合,采用“纸质教材+数字课程”的出版形式,以新颖的留白编排方式,突出资源的导航,扫描二维码,即可观看微课、动画等视频类数字资源,随扫随学,突破传统课堂教学的时空限制,激发自主学习,打造高效课堂。资源具体下载和获取方式请见“智慧职教服务指南”。教师如需要本书授课用教学课件等配套资源,请登录“高等教育出版社产品信息检索系统”(https://xuanshu.hep.com.cn/)免费下载。
本书适合作为高等职业专科、本科院校工业机器人技术专业以及装备制造大类相关专业的教材,也可作为从事工业机器人编程与操作应用的工程技术人员的参考资料和培训用书。
本书实现了互联网与传统教育的完美融合,采用“纸质教材+数字课程”的出版形式,以新颖的留白编排方式,突出资源的导航,扫描二维码,即可观看微课、动画等视频类数字资源,随扫随学,突破传统课堂教学的时空限制,激发自主学习,打造高效课堂。资源具体下载和获取方式请见“智慧职教服务指南”。教师如需要本书授课用教学课件等配套资源,请登录“高等教育出版社产品信息检索系统”(https://xuanshu.hep.com.cn/)免费下载。
本书适合作为高等职业专科、本科院校工业机器人技术专业以及装备制造大类相关专业的教材,也可作为从事工业机器人编程与操作应用的工程技术人员的参考资料和培训用书。
目录
目录
前辅文
项目1 初识工业机器人
任务1 了解工业机器人的定义
任务2 了解工业机器人的组成及其技术参数
1.2.1 工业机器人的组成
1.2.2 工业机器人的技术参数
任务3 了解工业机器人的分类
1.3.1 工业机器人的分类
1.3.2 工业机器人的应用领域
任务4 认识工业机器人的运动
1.4.1 工业机器人坐标系
1.4.2 工业机器人的运动
1.4.3 工业机器人位置控制
思考与练习
项目2 工业机器人的手动操作
任务1 工业机器人使用安全规程
2.1.1 使用安全环境
2.1.2 机器人作业人员
2.1.3 机器人系统的安全设备
2.1.4 安全操作规程
任务2 认识FANUC工业机器人
2.2.1 机器人系统基本组成
2.2.2 机器人的编程方式
2.2.3 应用工具软件
2.2.4 控制装置
2.2.5 机器人系统的连接
任务3 学会示教器的使用
2.3.1 认识示教器
2.3.2 机器人系统的通电与断电
任务4 点动工业机器人
2.4.1 点动机器人的条件
2.4.2 机器人的点动进给
2.4.3 位置状态
实操1 学会点动工业机器人
思考与练习
项目3 工业机器人的坐标系设置
任务1 认识FANUC工业机器人中的坐标系
任务2 设置工具坐标系
3.2.1 三点法
3.2.2 六点法
3.2.3 直接输入法
3.2.4 激活工具坐标系
3.2.5 检验工具坐标系
实操2 设置工具坐标系
任务3 设置用户坐标系
3.3.1 三点法
3.3.2 四点法
3.3.3 直接输入法
3.3.4 激活用户坐标系
3.3.5 检验用户坐标系
实操3 设置用户坐标系
思考与练习
项目4 工业机器人的编程控制
任务1 程序管理
4.1.1 程序创建、选择、删除与复制
4.1.2 查看程序属性
4.1.3 执行程序
任务2 动作指令示教
4.2.1 认识编辑界面
4.2.2 动作指令
4.2.3 动作指令示教、编辑
任务3 指令编辑
4.3.1 插入空白行
4.3.2 删除指令行
4.3.3 复制/粘贴指令
4.3.4 撤销
实操4 简单运动轨迹的示教
任务4 运动轨迹示教
4.4.1 矩形轨迹示教
4.4.2 程序复制和指令复制
4.4.3 圆弧轨迹示教
思考与练习
项目5 非运动指令示教
任务1 寄存器指令
5.1.1 寄存器
5.1.2 查看寄存器值
5.1.3 在程序中加入寄存器指令
任务2 I/O(信号)指令
5.2.1 数字I/O (DI/DO)指令
5.2.2 机器人I/O(RI/RO)指令
5.2.3 模拟I/O(AI/AO)指令
5.2.4 群组I/O(GI/GO)指令
5.2.5 在程序中加入信号指令
5.2.6 I/O指令的应用实例——搬运工件
任务3 判断选择控制指令
5.3.1 条件比较指令(IF)
5.3.2 条件选择指令(SELECT)
5.3.3 条件判断指令(IF THEN/ELSE/ENDIF)
5.3.4 待命指令(WAIT)
任务4 循环控制指令
5.4.1 标签指令/跳跃指令(LBL[i]/JMP LBL[i])
5.4.2 程序调用指令(CALL)
5.4.3 FOR/ENDFOR指令
5.4.4 工业机器人参数
任务5 偏移和坐标系指令
5.5.1 位置补偿条件指令/位置补偿指令
5.5.2 工具坐标系调用指令(UTOOL_NUM)
5.5.3 用户坐标系调用指令(UFRAME_NUM)
任务6 码垛指令示教
5.6.1 码垛指令
5.6.2 码垛指令应用案例
5.6.3 码垛指令示教
任务7 动作附加指令
5.7.1 手腕关节动作指令(Wjnt)
5.7.2 加减速倍率指令(ACC)
5.7.3 跳过指令(SKIP)
5.7.4 工具补偿指令
5.7.5 增量指令
5.7.6 路径指令
5.7.7 中断指令
5.7.8 先执行指令(TA/TB)
5.7.9 先执行距离指令(DB)
任务8 其他指令
5.8.1 指令介绍
5.8.2 在程序中加入其他指令
5.8.3 指令应用
任务9 宏指令的创建
5.9.1 宏指令的作用
5.9.2 设置宏指令
5.9.3 执行宏指令
任务10 状态监视指令
5.10.1 状态监视功能
5.10.2 指令语句
5.10.3 在程序中加入监控指令
任务11 实用工具应用——程序的移转
5.11.1 程序移转功能与规则
5.11.2 程序移转的执行
实操5 非运动指令应用
实操6 搬运工作站程序示教
思考与练习
项目6 参数设定及文件备份
任务1 零点复归
6.1.1 概述
6.1.2 零度点核对方式
6.1.3 单轴核对方式
6.1.4 快速核对方式
6.1.5 输入零点数据
6.1.6 脉冲编码器故障信号的消除
任务2 配置信号
6.2.1 信号概述
6.2.2 控制信号
6.2.3 系统信号
任务3 设定机器人工作环境参数
6.3.1 设定参考点
6.3.2 设定防干涉区域功能
6.3.3 设定关节可动范围
6.3.4 负载设定
任务4 设定自动运转
6.4.1 自动运行执行条件
6.4.2 自动运行方式(RSR)
6.4.3 程序号码选择(PNS)
任务5 文件的备份和加载
6.5.1 概述
6.5.2 一般模式下的备份与加载
6.5.3 控制启动模式下的备份与加载
6.5.4 监控启动模式下的备份与加载
实操7 备份与加载
思考与练习
项目7 FANUC工业机器人应用编程
任务1 机器人模拟雕刻
7.1.1 程序流程设计
7.1.2 机器人模拟雕刻仿真编程
7.1.3 机器人模拟雕刻现场校验
任务2 机器人搬运与码垛
7.2.1 程序流程设计
7.2.2 机器人工作准备
7.2.3 机器人编程
任务3 机器人视觉分拣
7.3.1 机器人视觉系统
7.3.2 机器视觉示教编程
7.3.3 分拣程序创建与调试
任务4 RSR方式远程控制
7.4.1 信号分配
7.4.2 系统配置
7.43 程序调试与运行
实操8 电动机输出法兰装配
附录 FANUC工业机器人编程指令
参考文献
