
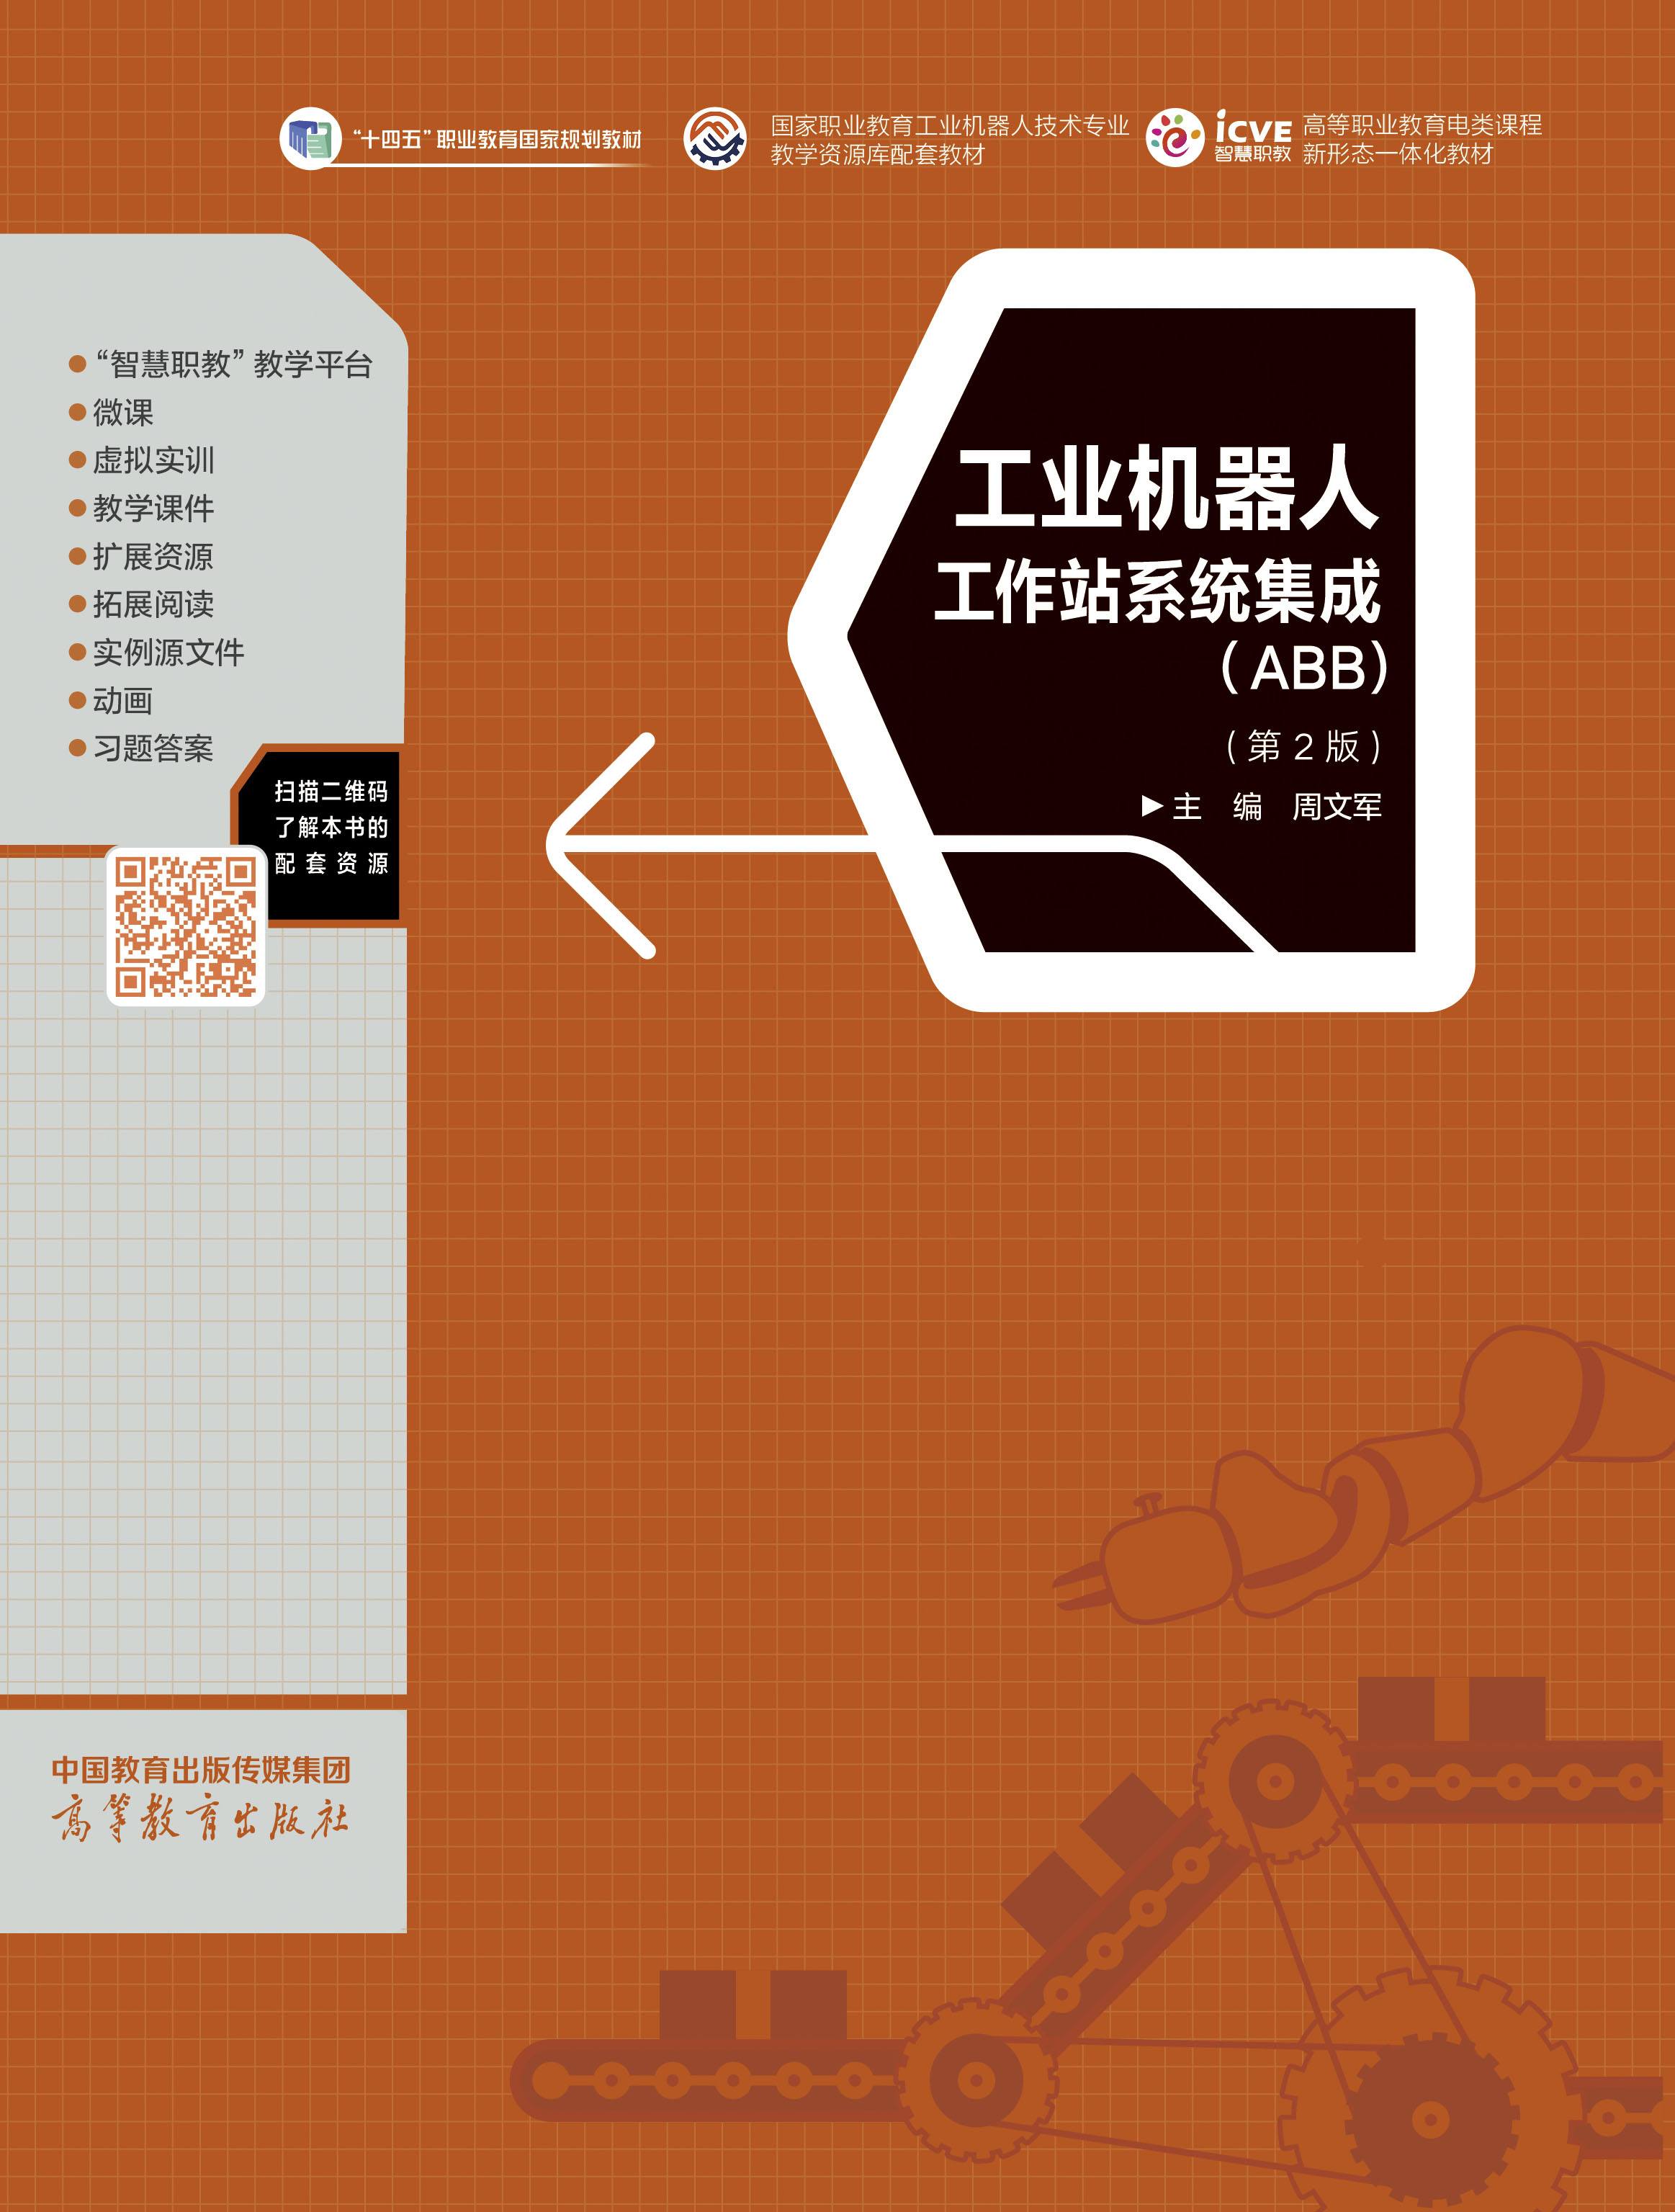




工业机器人工作站系统集成(ABB)(第2版)(配有智慧职教在线课程、二维码视频教学资源)
定价:¥38.00
作者: 周文军等
出版时间:2023-12
出版社:高等教育出版社
“十四五”职业教育国家规划教材
- 高等教育出版社
- 9787040603132
- 2版
- 67266403-4
- 异16开
- 2023-12
- 380
- 装备制造大类
- 自动化类
- 工业机器人技术
- 高职
内容简介
本书是“十四五”职业教育国家规划教材,也是国家职业教育工业机器人技术专业教学资源库配套教材。全书分为6个项目,包括工业机器人工作站系统认知、基于ABB机器人控制柜的系统集成、基于外部控制器的ABB机器人工作站系统集成、搬运压铸入库工作站系统集成、弹奏电子琴工作站系统集成和轮毂分拣工作站系统集成。
本书以“纸质教材+数字课程”的方式,配有数字课程与教、学、做一体化设计的专业教学资源库,内容丰富,功能完善。本书的6个项目都配有仿真工作站,每个项目针对硬件设计及连接、人机界面设计、PLC程序设计、ABB机器人程序设计内容都配有详细的微课讲解和动画演示。书中的知识点与相应学习资源直接对应,扫描二维码即可观看微课,激发学习的主动性,提高学习效率。线上学习资源大幅扩展了教材容量,并可根据实际需要及时更新,体现新技术、新方法,巩固教材内容的先进性。本教材提供PPT课件、各类程序源文件、实物图片、拓展资料、习题答案、参考教案、延伸阅读等教学资源,授课教师可联系编辑电子邮箱gzdz@pub.hep.cn获取。数字课程的使用方式详见“智慧职教”服务指南。
本书适合作为高等职业院校工业机器人技术专业、机电一体化技术专业、电气自动化技术专业以及装备制造大类其他相关专业的教材,也可作为相关技术人员的参考资料和企业培训用书。
目录
目录
前辅文
项目1 工业机器人工作站系统认知
任务1.1 工业机器人认知
任务描述
相关知识
1.工业机器人典型应用
2.工业机器人技术参数
3.工业机器人坐标系
任务实施
任务1.2 典型机器人工作站结构认知
任务描述
相关知识
1.点焊工作站
2.弧焊工作站
任务实施
习题
项目2 基于ABB机器人控制柜的系统集成
任务2.1 ABB机器人控制柜I/O接口
任务描述
相关知识
1.ABB机器人接口类型
2.IRB 120机器人IRC5控制柜接口
3.ABB机器人标准I/O板
任务实施
1.硬件接线
2.配置DSQC651板
3.测试DSQC651板的输入、输出信号
任务2.2 ABB机器人之间DeviceNet总线通信
任务描述
任务实施
1.DeviceNet总线通信总体设计
2.用简易DeviceNet总线电缆连接两台IRB 1410机器人
3.主机和从机设置
4.测试和验证
任务2.3 ABB机器人基于DeviceNet总线的I/O扩展
任务描述
相关知识
1.ABB机器人DeviceNet总线接口
2.DeviceNet适配器FR8030
任务实施
1.将FR8030远程I/O模组接入ABB机器人控制柜
2.在机器人示教器上设置FR8030模块和I/O信号
3.测试FR8030远程I/O模组上的I/O信号
任务2.4 ABB机器人基于PROFIBUS总线的I/O扩展
任务描述
相关知识
ABB机器人的PROFIBUS DP适配器DSQC667
任务实施
1.ABB机器人通过DSQC667扩展I/O
2.ABB机器人通过PROFIBUS总线连接PLC主站
习题
项目3 基于外部控制器的ABB机器人工作站系统集成
任务3.1 ABB机器人和外部控制器的I/O接口电路设计
任务描述
相关知识
1.ABB机器人和PLC通信的I/O接口电路设计
2.西门子PLC和传感器的I/O接口电路设计
3.ABB机器人和单片机通信的I/O接口电路设计
任务实施
任务3.2 ABB机器人和S7-1200 PLCPROFINET通信
任务描述
相关知识
1.PROFINET协议
2.PROFINET通信的软硬件条件
任务实施
1.PROFINET通信设置
2.PROFINET通信测试
任务3.3 ABB机器人Socket通信
任务描述
相关知识
Socket通信简介
任务实施
1.ABB机器人和计算机的Socket通信
2.两台ABB机器人之间的Socket通信
3.ABB机器人和S7-1200 PLC之间的Socket通信
习题
项目4 搬运压铸入库工作站系统集成
任务4.1 搬运压铸入库工作站整体设计
任务描述
1.工作站结构
2.工作站设计要求
任务实施
1.规划工作站设计流程
2.规划ABB机器人I/O信号分配
3.规划工作站电路连接
任务4.2 仿真工作站设计
任务描述
任务实施
1.工作站建模
2.设计和测试Smart组件
任务4.3 机器人程序设计和调试
任务描述
任务实施
1.程序总体设计
2.编程实现
3.系统联调
习题
项目5 弹奏电子琴工作站系统集成
任务5.1 弹奏电子琴工作站整体设计
任务描述
任务实施
1.工作站结构
2.工作站设计流程
任务5.2 搭建硬件环境
任务描述
任务实施
1.规划工作站信号传输
2.工作站电路连接
任务5.3 PLC程序设计
任务描述
任务实施
1.PLC硬件组态
2.PLC编程
3.PLC程序调试
任务5.4 ABB机器人程序设计
任务描述
相关知识
1.音乐基础
2.弹奏电子琴编程实现
任务实施
1.程序总体设计
2.编程实现
3.ABB机器人与PLC程序联调
任务5.5 人机界面设计
任务描述
任务实施
1.触摸屏硬件组态
2.触摸屏界面
3.触摸屏与PLC的联调
4.弹奏电子琴工作站的系统联调
习题
项目6 轮毂分拣工作站系统集成——1+X“工业机器人集成应用”考证项目
任务6.1 认识智能制造系统集成应用平台
任务描述
任务实施
1.平台的整体结构
2.执行单元
3.工具单元
4.仓储单元
5.视觉检测单元
6.打磨单元
7.分拣单元
8.加工单元
9.总控单元
任务6.2 轮毂分拣工作站整体设计
任务描述
任务实施
1.根据设计要求进行整体设计
2.轮毂分拣工作站I/O信号分配
任务6.3 轮毂分拣工作站PQArt虚拟仿真
任务描述
任务实施
1.导入工作站模型
2.调整工作站工作单元布局
3.机器人编程(自动生成程序)
任务6.4 第7轴导轨控制
任务描述
任务实施
1.硬件连接
2.在示教器中建立I/O信号
3.PLC_3硬件组态和程序设计
4.触摸屏程序设计
5.程序调试
任务6.5 轮毂视觉检测
任务描述
任务实施
1.视觉系统设置
2.ABB机器人通信设置
3.ABB机器人和视觉系统通信程序设计
4.程序调试
任务6.6 仓储单元控制
任务描述
任务实施
1.硬件连接
2.PLC_1硬件组态和程序设计
3.触摸屏程序设计
4.ABB机器人程序设计
5.程序调试
任务6.7 轮毂分拣工作站整体功能的实现
任务描述
任务实施
1.硬件连接
2.完善PLC_1程序
3.完善触摸屏程序
4.ABB机器人程序设计
5.系统联调
习题
附录 综合测试题
参考文献
前辅文
项目1 工业机器人工作站系统认知
任务1.1 工业机器人认知
任务描述
相关知识
1.工业机器人典型应用
2.工业机器人技术参数
3.工业机器人坐标系
任务实施
任务1.2 典型机器人工作站结构认知
任务描述
相关知识
1.点焊工作站
2.弧焊工作站
任务实施
习题
项目2 基于ABB机器人控制柜的系统集成
任务2.1 ABB机器人控制柜I/O接口
任务描述
相关知识
1.ABB机器人接口类型
2.IRB 120机器人IRC5控制柜接口
3.ABB机器人标准I/O板
任务实施
1.硬件接线
2.配置DSQC651板
3.测试DSQC651板的输入、输出信号
任务2.2 ABB机器人之间DeviceNet总线通信
任务描述
任务实施
1.DeviceNet总线通信总体设计
2.用简易DeviceNet总线电缆连接两台IRB 1410机器人
3.主机和从机设置
4.测试和验证
任务2.3 ABB机器人基于DeviceNet总线的I/O扩展
任务描述
相关知识
1.ABB机器人DeviceNet总线接口
2.DeviceNet适配器FR8030
任务实施
1.将FR8030远程I/O模组接入ABB机器人控制柜
2.在机器人示教器上设置FR8030模块和I/O信号
3.测试FR8030远程I/O模组上的I/O信号
任务2.4 ABB机器人基于PROFIBUS总线的I/O扩展
任务描述
相关知识
ABB机器人的PROFIBUS DP适配器DSQC667
任务实施
1.ABB机器人通过DSQC667扩展I/O
2.ABB机器人通过PROFIBUS总线连接PLC主站
习题
项目3 基于外部控制器的ABB机器人工作站系统集成
任务3.1 ABB机器人和外部控制器的I/O接口电路设计
任务描述
相关知识
1.ABB机器人和PLC通信的I/O接口电路设计
2.西门子PLC和传感器的I/O接口电路设计
3.ABB机器人和单片机通信的I/O接口电路设计
任务实施
任务3.2 ABB机器人和S7-1200 PLCPROFINET通信
任务描述
相关知识
1.PROFINET协议
2.PROFINET通信的软硬件条件
任务实施
1.PROFINET通信设置
2.PROFINET通信测试
任务3.3 ABB机器人Socket通信
任务描述
相关知识
Socket通信简介
任务实施
1.ABB机器人和计算机的Socket通信
2.两台ABB机器人之间的Socket通信
3.ABB机器人和S7-1200 PLC之间的Socket通信
习题
项目4 搬运压铸入库工作站系统集成
任务4.1 搬运压铸入库工作站整体设计
任务描述
1.工作站结构
2.工作站设计要求
任务实施
1.规划工作站设计流程
2.规划ABB机器人I/O信号分配
3.规划工作站电路连接
任务4.2 仿真工作站设计
任务描述
任务实施
1.工作站建模
2.设计和测试Smart组件
任务4.3 机器人程序设计和调试
任务描述
任务实施
1.程序总体设计
2.编程实现
3.系统联调
习题
项目5 弹奏电子琴工作站系统集成
任务5.1 弹奏电子琴工作站整体设计
任务描述
任务实施
1.工作站结构
2.工作站设计流程
任务5.2 搭建硬件环境
任务描述
任务实施
1.规划工作站信号传输
2.工作站电路连接
任务5.3 PLC程序设计
任务描述
任务实施
1.PLC硬件组态
2.PLC编程
3.PLC程序调试
任务5.4 ABB机器人程序设计
任务描述
相关知识
1.音乐基础
2.弹奏电子琴编程实现
任务实施
1.程序总体设计
2.编程实现
3.ABB机器人与PLC程序联调
任务5.5 人机界面设计
任务描述
任务实施
1.触摸屏硬件组态
2.触摸屏界面
3.触摸屏与PLC的联调
4.弹奏电子琴工作站的系统联调
习题
项目6 轮毂分拣工作站系统集成——1+X“工业机器人集成应用”考证项目
任务6.1 认识智能制造系统集成应用平台
任务描述
任务实施
1.平台的整体结构
2.执行单元
3.工具单元
4.仓储单元
5.视觉检测单元
6.打磨单元
7.分拣单元
8.加工单元
9.总控单元
任务6.2 轮毂分拣工作站整体设计
任务描述
任务实施
1.根据设计要求进行整体设计
2.轮毂分拣工作站I/O信号分配
任务6.3 轮毂分拣工作站PQArt虚拟仿真
任务描述
任务实施
1.导入工作站模型
2.调整工作站工作单元布局
3.机器人编程(自动生成程序)
任务6.4 第7轴导轨控制
任务描述
任务实施
1.硬件连接
2.在示教器中建立I/O信号
3.PLC_3硬件组态和程序设计
4.触摸屏程序设计
5.程序调试
任务6.5 轮毂视觉检测
任务描述
任务实施
1.视觉系统设置
2.ABB机器人通信设置
3.ABB机器人和视觉系统通信程序设计
4.程序调试
任务6.6 仓储单元控制
任务描述
任务实施
1.硬件连接
2.PLC_1硬件组态和程序设计
3.触摸屏程序设计
4.ABB机器人程序设计
5.程序调试
任务6.7 轮毂分拣工作站整体功能的实现
任务描述
任务实施
1.硬件连接
2.完善PLC_1程序
3.完善触摸屏程序
4.ABB机器人程序设计
5.系统联调
习题
附录 综合测试题
参考文献
前辅文
项目1 工业机器人工作站系统认知
任务1.1 工业机器人认知
任务描述
相关知识
1.工业机器人典型应用
2.工业机器人技术参数
3.工业机器人坐标系
任务实施
任务1.2 典型机器人工作站结构认知
任务描述
相关知识
1.点焊工作站
2.弧焊工作站
任务实施
习题
项目2 基于ABB机器人控制柜的系统集成
任务2.1 ABB机器人控制柜I/O接口
任务描述
相关知识
1.ABB机器人接口类型
2.IRB 120机器人IRC5控制柜接口
3.ABB机器人标准I/O板
任务实施
1.硬件接线
2.配置DSQC651板
3.测试DSQC651板的输入、输出信号
任务2.2 ABB机器人之间DeviceNet总线通信
任务描述
任务实施
1.DeviceNet总线通信总体设计
2.用简易DeviceNet总线电缆连接两台IRB 1410机器人
3.主机和从机设置
4.测试和验证
任务2.3 ABB机器人基于DeviceNet总线的I/O扩展
任务描述
相关知识
1.ABB机器人DeviceNet总线接口
2.DeviceNet适配器FR8030
任务实施
1.将FR8030远程I/O模组接入ABB机器人控制柜
2.在机器人示教器上设置FR8030模块和I/O信号
3.测试FR8030远程I/O模组上的I/O信号
任务2.4 ABB机器人基于PROFIBUS总线的I/O扩展
任务描述
相关知识
ABB机器人的PROFIBUS DP适配器DSQC667
任务实施
1.ABB机器人通过DSQC667扩展I/O
2.ABB机器人通过PROFIBUS总线连接PLC主站
习题
项目3 基于外部控制器的ABB机器人工作站系统集成
任务3.1 ABB机器人和外部控制器的I/O接口电路设计
任务描述
相关知识
1.ABB机器人和PLC通信的I/O接口电路设计
2.西门子PLC和传感器的I/O接口电路设计
3.ABB机器人和单片机通信的I/O接口电路设计
任务实施
任务3.2 ABB机器人和S7-1200 PLCPROFINET通信
任务描述
相关知识
1.PROFINET协议
2.PROFINET通信的软硬件条件
任务实施
1.PROFINET通信设置
2.PROFINET通信测试
任务3.3 ABB机器人Socket通信
任务描述
相关知识
Socket通信简介
任务实施
1.ABB机器人和计算机的Socket通信
2.两台ABB机器人之间的Socket通信
3.ABB机器人和S7-1200 PLC之间的Socket通信
习题
项目4 搬运压铸入库工作站系统集成
任务4.1 搬运压铸入库工作站整体设计
任务描述
1.工作站结构
2.工作站设计要求
任务实施
1.规划工作站设计流程
2.规划ABB机器人I/O信号分配
3.规划工作站电路连接
任务4.2 仿真工作站设计
任务描述
任务实施
1.工作站建模
2.设计和测试Smart组件
任务4.3 机器人程序设计和调试
任务描述
任务实施
1.程序总体设计
2.编程实现
3.系统联调
习题
项目5 弹奏电子琴工作站系统集成
任务5.1 弹奏电子琴工作站整体设计
任务描述
任务实施
1.工作站结构
2.工作站设计流程
任务5.2 搭建硬件环境
任务描述
任务实施
1.规划工作站信号传输
2.工作站电路连接
任务5.3 PLC程序设计
任务描述
任务实施
1.PLC硬件组态
2.PLC编程
3.PLC程序调试
任务5.4 ABB机器人程序设计
任务描述
相关知识
1.音乐基础
2.弹奏电子琴编程实现
任务实施
1.程序总体设计
2.编程实现
3.ABB机器人与PLC程序联调
任务5.5 人机界面设计
任务描述
任务实施
1.触摸屏硬件组态
2.触摸屏界面
3.触摸屏与PLC的联调
4.弹奏电子琴工作站的系统联调
习题
项目6 轮毂分拣工作站系统集成——1+X“工业机器人集成应用”考证项目
任务6.1 认识智能制造系统集成应用平台
任务描述
任务实施
1.平台的整体结构
2.执行单元
3.工具单元
4.仓储单元
5.视觉检测单元
6.打磨单元
7.分拣单元
8.加工单元
9.总控单元
任务6.2 轮毂分拣工作站整体设计
任务描述
任务实施
1.根据设计要求进行整体设计
2.轮毂分拣工作站I/O信号分配
任务6.3 轮毂分拣工作站PQArt虚拟仿真
任务描述
任务实施
1.导入工作站模型
2.调整工作站工作单元布局
3.机器人编程(自动生成程序)
任务6.4 第7轴导轨控制
任务描述
任务实施
1.硬件连接
2.在示教器中建立I/O信号
3.PLC_3硬件组态和程序设计
4.触摸屏程序设计
5.程序调试
任务6.5 轮毂视觉检测
任务描述
任务实施
1.视觉系统设置
2.ABB机器人通信设置
3.ABB机器人和视觉系统通信程序设计
4.程序调试
任务6.6 仓储单元控制
任务描述
任务实施
1.硬件连接
2.PLC_1硬件组态和程序设计
3.触摸屏程序设计
4.ABB机器人程序设计
5.程序调试
任务6.7 轮毂分拣工作站整体功能的实现
任务描述
任务实施
1.硬件连接
2.完善PLC_1程序
3.完善触摸屏程序
4.ABB机器人程序设计
5.系统联调
习题
附录 综合测试题
参考文献
前辅文
项目1 工业机器人工作站系统认知
任务1.1 工业机器人认知
任务描述
相关知识
1.工业机器人典型应用
2.工业机器人技术参数
3.工业机器人坐标系
任务实施
任务1.2 典型机器人工作站结构认知
任务描述
相关知识
1.点焊工作站
2.弧焊工作站
任务实施
习题
项目2 基于ABB机器人控制柜的系统集成
任务2.1 ABB机器人控制柜I/O接口
任务描述
相关知识
1.ABB机器人接口类型
2.IRB 120机器人IRC5控制柜接口
3.ABB机器人标准I/O板
任务实施
1.硬件接线
2.配置DSQC651板
3.测试DSQC651板的输入、输出信号
任务2.2 ABB机器人之间DeviceNet总线通信
任务描述
任务实施
1.DeviceNet总线通信总体设计
2.用简易DeviceNet总线电缆连接两台IRB 1410机器人
3.主机和从机设置
4.测试和验证
任务2.3 ABB机器人基于DeviceNet总线的I/O扩展
任务描述
相关知识
1.ABB机器人DeviceNet总线接口
2.DeviceNet适配器FR8030
任务实施
1.将FR8030远程I/O模组接入ABB机器人控制柜
2.在机器人示教器上设置FR8030模块和I/O信号
3.测试FR8030远程I/O模组上的I/O信号
任务2.4 ABB机器人基于PROFIBUS总线的I/O扩展
任务描述
相关知识
ABB机器人的PROFIBUS DP适配器DSQC667
任务实施
1.ABB机器人通过DSQC667扩展I/O
2.ABB机器人通过PROFIBUS总线连接PLC主站
习题
项目3 基于外部控制器的ABB机器人工作站系统集成
任务3.1 ABB机器人和外部控制器的I/O接口电路设计
任务描述
相关知识
1.ABB机器人和PLC通信的I/O接口电路设计
2.西门子PLC和传感器的I/O接口电路设计
3.ABB机器人和单片机通信的I/O接口电路设计
任务实施
任务3.2 ABB机器人和S7-1200 PLCPROFINET通信
任务描述
相关知识
1.PROFINET协议
2.PROFINET通信的软硬件条件
任务实施
1.PROFINET通信设置
2.PROFINET通信测试
任务3.3 ABB机器人Socket通信
任务描述
相关知识
Socket通信简介
任务实施
1.ABB机器人和计算机的Socket通信
2.两台ABB机器人之间的Socket通信
3.ABB机器人和S7-1200 PLC之间的Socket通信
习题
项目4 搬运压铸入库工作站系统集成
任务4.1 搬运压铸入库工作站整体设计
任务描述
1.工作站结构
2.工作站设计要求
任务实施
1.规划工作站设计流程
2.规划ABB机器人I/O信号分配
3.规划工作站电路连接
任务4.2 仿真工作站设计
任务描述
任务实施
1.工作站建模
2.设计和测试Smart组件
任务4.3 机器人程序设计和调试
任务描述
任务实施
1.程序总体设计
2.编程实现
3.系统联调
习题
项目5 弹奏电子琴工作站系统集成
任务5.1 弹奏电子琴工作站整体设计
任务描述
任务实施
1.工作站结构
2.工作站设计流程
任务5.2 搭建硬件环境
任务描述
任务实施
1.规划工作站信号传输
2.工作站电路连接
任务5.3 PLC程序设计
任务描述
任务实施
1.PLC硬件组态
2.PLC编程
3.PLC程序调试
任务5.4 ABB机器人程序设计
任务描述
相关知识
1.音乐基础
2.弹奏电子琴编程实现
任务实施
1.程序总体设计
2.编程实现
3.ABB机器人与PLC程序联调
任务5.5 人机界面设计
任务描述
任务实施
1.触摸屏硬件组态
2.触摸屏界面
3.触摸屏与PLC的联调
4.弹奏电子琴工作站的系统联调
习题
项目6 轮毂分拣工作站系统集成——1+X“工业机器人集成应用”考证项目
任务6.1 认识智能制造系统集成应用平台
任务描述
任务实施
1.平台的整体结构
2.执行单元
3.工具单元
4.仓储单元
5.视觉检测单元
6.打磨单元
7.分拣单元
8.加工单元
9.总控单元
任务6.2 轮毂分拣工作站整体设计
任务描述
任务实施
1.根据设计要求进行整体设计
2.轮毂分拣工作站I/O信号分配
任务6.3 轮毂分拣工作站PQArt虚拟仿真
任务描述
任务实施
1.导入工作站模型
2.调整工作站工作单元布局
3.机器人编程(自动生成程序)
任务6.4 第7轴导轨控制
任务描述
任务实施
1.硬件连接
2.在示教器中建立I/O信号
3.PLC_3硬件组态和程序设计
4.触摸屏程序设计
5.程序调试
任务6.5 轮毂视觉检测
任务描述
任务实施
1.视觉系统设置
2.ABB机器人通信设置
3.ABB机器人和视觉系统通信程序设计
4.程序调试
任务6.6 仓储单元控制
任务描述
任务实施
1.硬件连接
2.PLC_1硬件组态和程序设计
3.触摸屏程序设计
4.ABB机器人程序设计
5.程序调试
任务6.7 轮毂分拣工作站整体功能的实现
任务描述
任务实施
1.硬件连接
2.完善PLC_1程序
3.完善触摸屏程序
4.ABB机器人程序设计
5.系统联调
习题
附录 综合测试题
参考文献
