
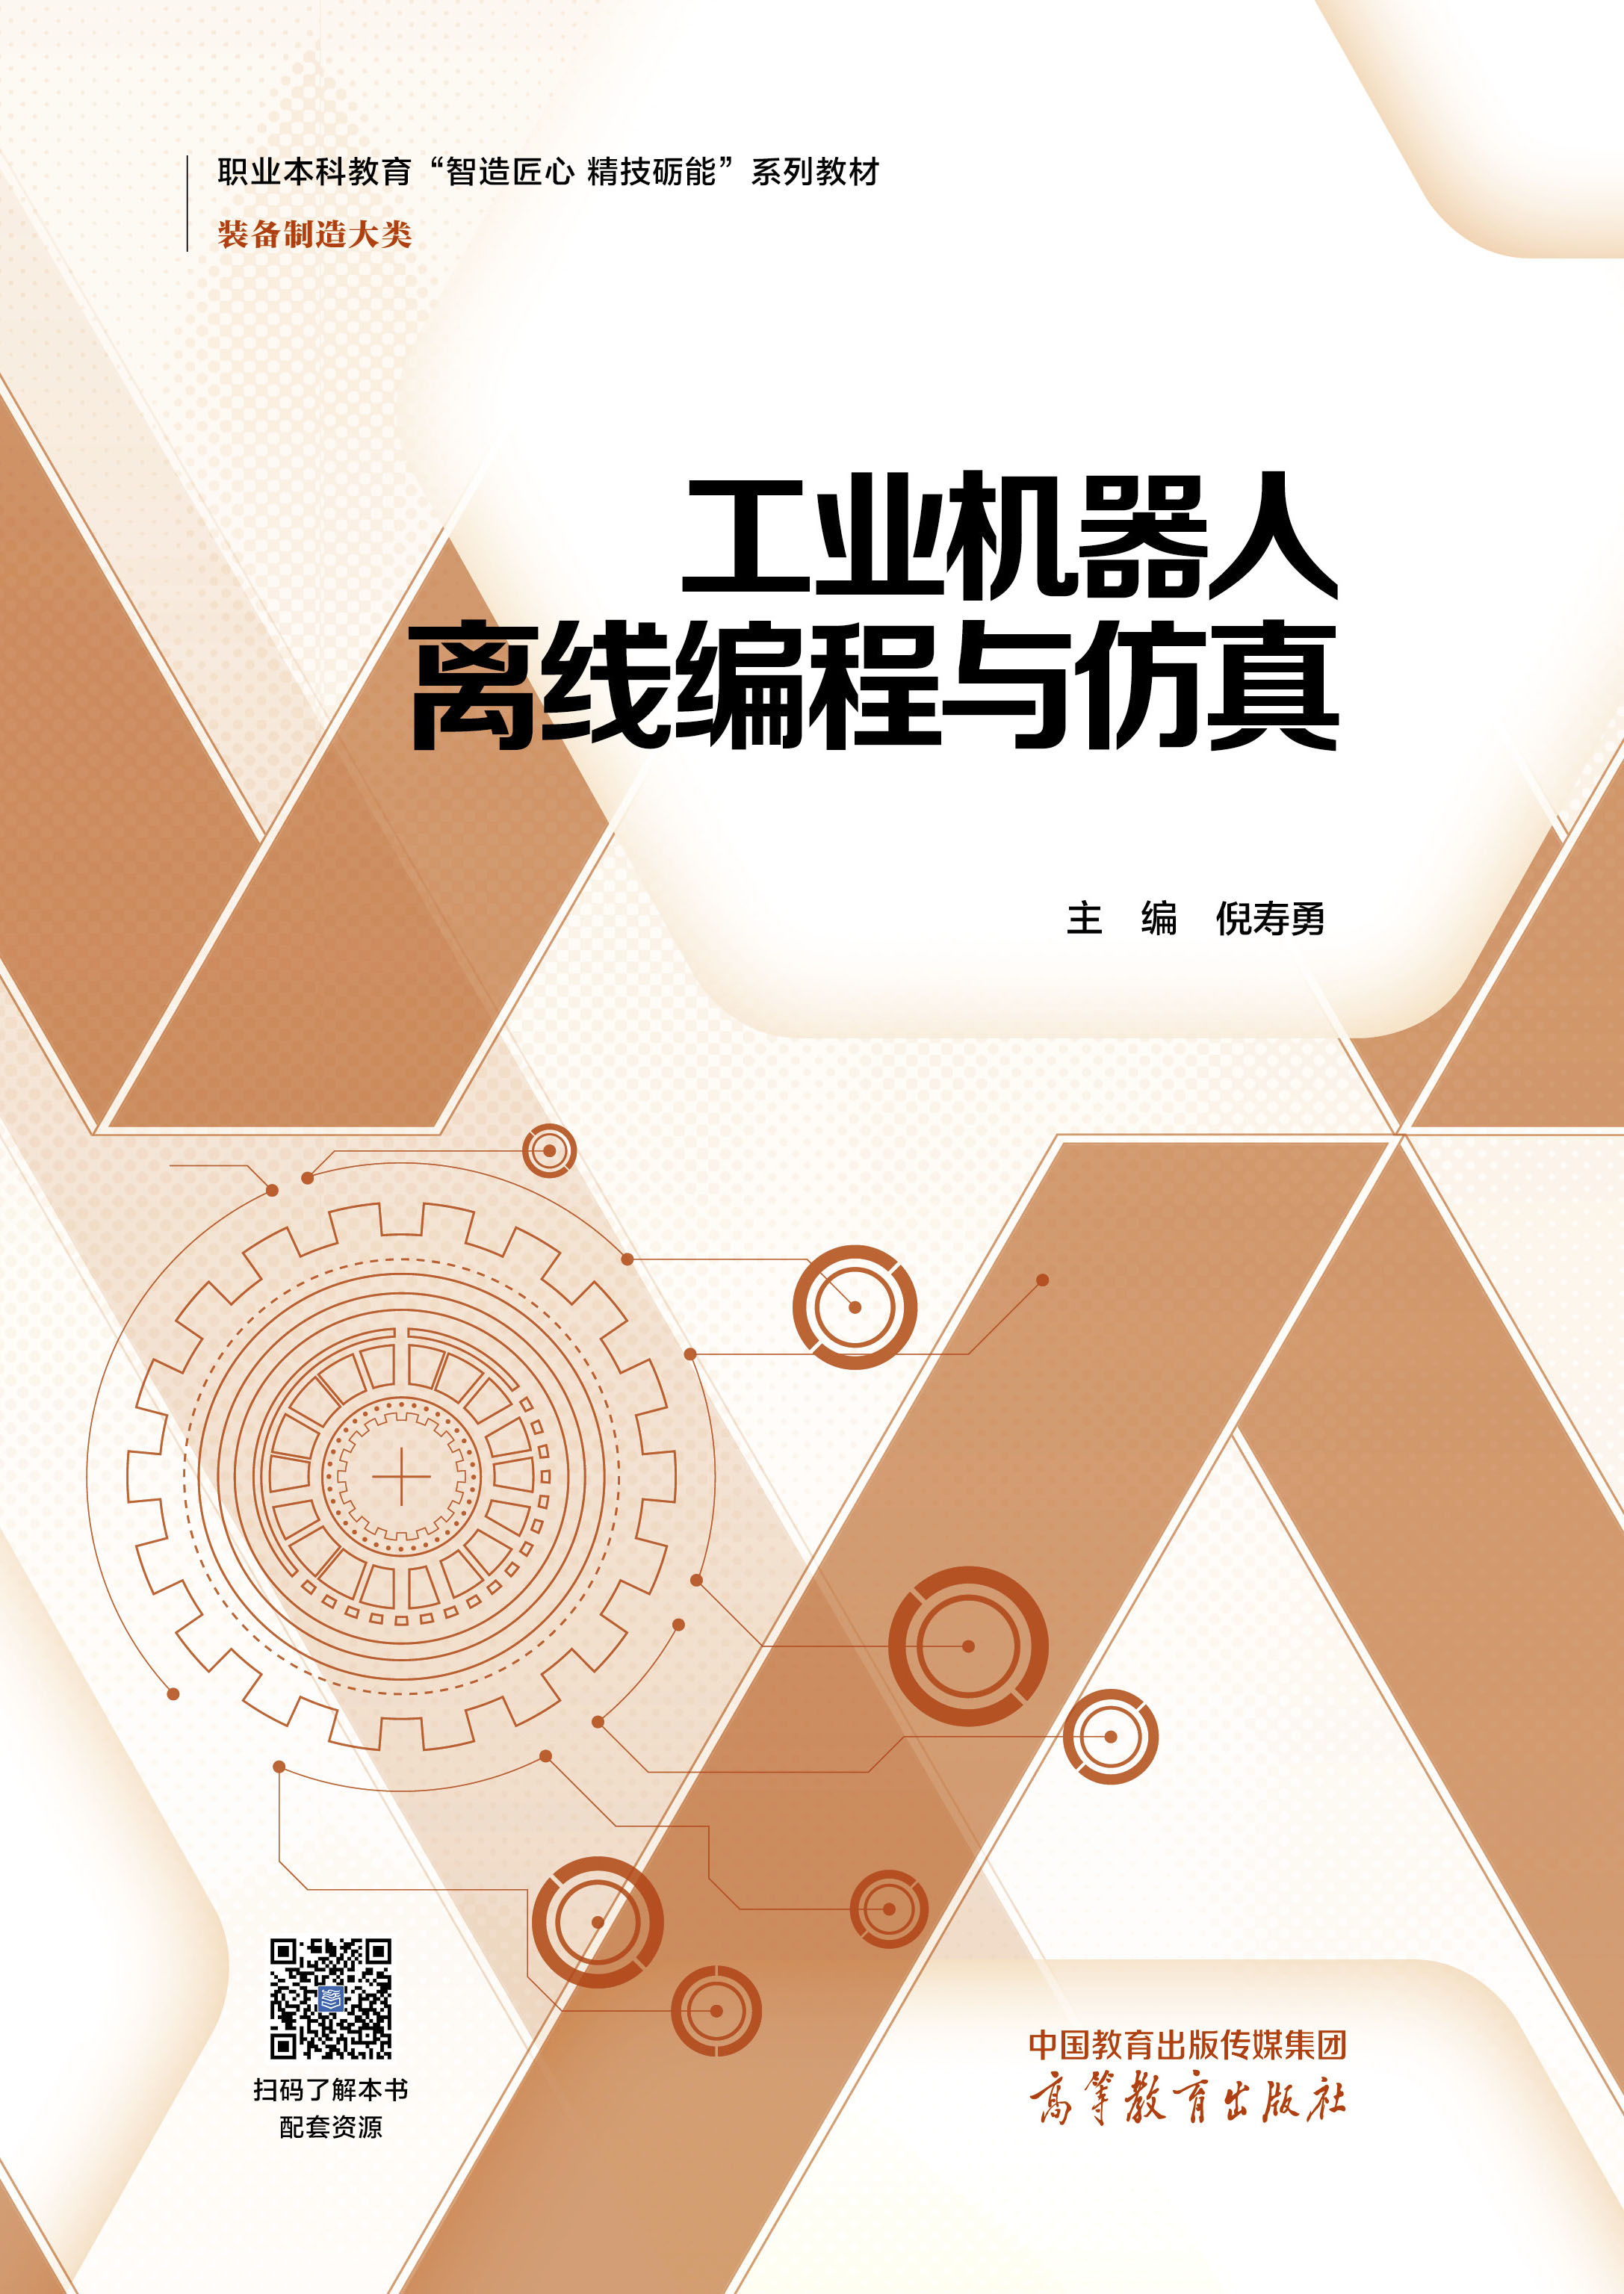
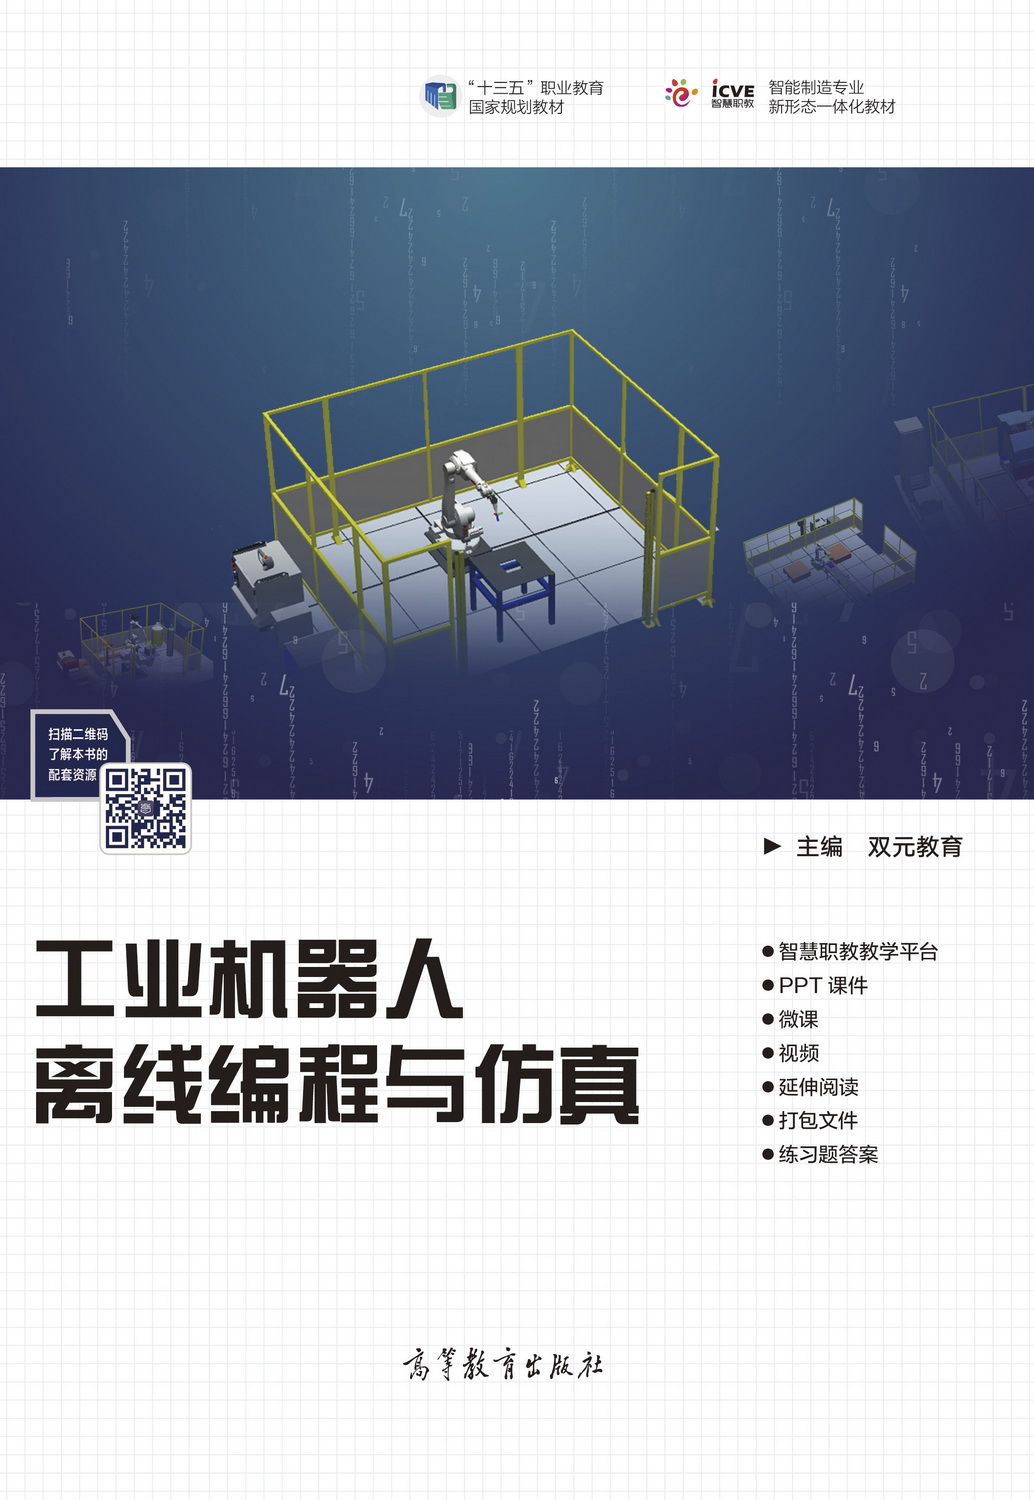



工业机器人离线编程与仿真 / 高等职业教育新形态一体化教材
定价:¥43.00
作者: 倪寿勇
出版社:高等教育出版社
- 高等教育出版社
- 9787040601824
- 1版
- 48277265-4
- 16开
- 300
- 装备制造大类
- 自动化类
- 自动化类
- 高职
内容简介
本书以RobotStudio软件为工具,全面介绍了工业机器人离线编程与仿真的基本原理、系统组成、仿真功能、编程控制、操作流程和操作要领。本书通过认识工业机器人仿真技术、工业机器人基本工作站仿真、工业机器人上下料工作站仿真、工业机器人包装工作站仿真、工业机器人涂胶工作站仿真和工业机器人码垛工作站仿真6个项目,系统解读了工业机器人离线编程与仿真应用的主要工作内容,包括工业机器人工作站的布局设计、工业机器人工具创建、机械装置创建、工业机器人通信配置、程序数据创建、动画效果实现、运动路径规划、程序编写、仿真分析、工作站优化等。全书还对RobotStudio软件支持的Smart组件的属性和信号进行了说明和梳理。
本书实现了互联网与传统教育的深度融合,采用“纸质教材+数字课程”的出版形式,配有工作站模型、仿真演示模型、微课、PPT课件等教学资源。此外,扫描二维码即可观看微课等视频类数字资源,随扫随学,突破传统课堂教学的时空限制,激发学生自主学习的兴趣,打造高效课堂。课程获取方式详见“智慧职教”服务指南。选用本书授课的教师可登录“高等教育出版社产品信息检索系统”(http://xuanshu.hep.com.cn)获取部分教学资源。
本书内容采用项目化设计,通俗易懂、实用性强,既可作为普通高校和职业本科院校自动化类专业的学习教材,又可以作为工业机器人培训机构和从业人员的培训和参考用书。
本书实现了互联网与传统教育的深度融合,采用“纸质教材+数字课程”的出版形式,配有工作站模型、仿真演示模型、微课、PPT课件等教学资源。此外,扫描二维码即可观看微课等视频类数字资源,随扫随学,突破传统课堂教学的时空限制,激发学生自主学习的兴趣,打造高效课堂。课程获取方式详见“智慧职教”服务指南。选用本书授课的教师可登录“高等教育出版社产品信息检索系统”(http://xuanshu.hep.com.cn)获取部分教学资源。
本书内容采用项目化设计,通俗易懂、实用性强,既可作为普通高校和职业本科院校自动化类专业的学习教材,又可以作为工业机器人培训机构和从业人员的培训和参考用书。
目录
目录
前辅文
项目1 认识工业机器人仿真技术
任务1 认识工业机器人应用现状
1.1.1 工业机器人发展概况
1.1.2 工业机器人应用现状
任务2 认识工业机器人应用基础
1.2.1 工业机器人系统组成
1.2.2 工业机器人技术参数
1.2.3 工业机器人编程
1.2.4 工业机器人仿真
任务3 认识工业机器人离线编程系统
1.3.1 CAD建模
1.3.2 图形仿真
1.3.3 离线编程
1.3.4 传感器
1.3.5 后置处理
任务4 认识RobotStudio应用平台
1.4.1 软件概况
1.4.2 操作界面
1.4.3 鼠标和键盘的组合操作
1.4.4 工业机器人空间坐标系
1.4.5 RAPID程序架构
1.4.6 RAPID常用指令
项目评价
习题1
项目2 工业机器人基本工作站仿真
任务1 工作站布局设计
2.1.1 导入机器人模型
2.1.2 加载机器人工具
2.1.3 导入对象模型
2.1.4 调整空间位置
2.1.5 创建三维模型
任务2 机器人系统创建
任务3 机器人手动操纵
任务4 离线轨迹编程
2.4.1 创建工件坐标
2.4.2 创建运动路径
2.4.3 目标点调整
2.4.4 轴配置调整
任务5 仿真结果验证
2.5.1 仿真运行
2.5.2 碰撞检测
2.5.3 TCP跟踪
任务6 数据输出与在线监控
2.6.1 工业机器人在线连接管理
2.6.2 工业机器人在线程序传送
2.6.3 工业机器人在线程序编辑
2.6.4 工业机器人在线I/O编辑
2.6.5 工业机器人在线状态监控
2.6.6 工业机器人在线文件传送
2.6.7 在线数据备份与恢复
项目评价
习题2
项目3 工业机器人上下料工作站仿真
任务1 工艺要求分析
任务2 工业机器人工具创建
3.2.1 工具模型位置调整
3.2.2 工具坐标框架创建
3.2.3 工业机器人工具定义
任务3 机床安全门创建
3.3.1 机械装置创建
3.3.2 信号事件创建
任务4 动态吸盘组件的创建
3.4.1 角色组件添加
3.4.2 子组件添加
3.4.3 子组件定义
3.4.4 属性及信号关联
3.4.5 动态效果检验
任务5 动态加工组件的创建
3.5.1 子组件创建
3.5.2 属性及信号关联
任务6 离线仿真编程
3.6.1 料位检测组件
3.6.2 仿真逻辑定义
3.6.3 运动路径创建
3.6.4 控制程序编辑
任务7 仿真运行
项目评价
习题3
项目4 工业机器人包装工作站仿真
任务1 作业要求分析
4.1.1 工业机器人包装工作站
4.1.2 工业机器人包装作业流程
任务2 Smart组件创建
4.2.1 物料传输组件
4.2.2 机器人工具组件
任务3 工业机器人系统配置
4.3.1 工业机器人I/O配置
4.3.2 仿真逻辑定义
任务4 工业机器人离线编程
任务5 仿真运行
项目评价
习题4
项目5 工业机器人涂胶工作站仿真
任务1 作业要求分析
任务2 涂胶组件创建
5.2.1 子组件添加
5.2.2 子组件定义
5.2.3 属性及信号关联
任务3 工业机器人系统配置
5.3.1 工业机器人I/O配置
5.3.2 仿真逻辑定义
任务4 机器人离线编程
5.4.1 运动路径创建
5.4.2 控制程序编辑
任务5 仿真运行
5.5.1 仿真设定
5.5.2 仿真分析
项目评价
习题5
项目6 工业机器人码垛工作站仿真
任务1 作业要求分析
任务2 吸盘工具组件创建
6.2.1 子组件添加
6.2.2 子组件属性定义
6.2.3 属性及信号关联
任务3 纵向送料组件创建
6.3.1 子组件创建
6.3.2 属性及信号关联
任务4 工作转台组件创建
6.4.1 子组件创建
6.4.2 属性及信号关联
任务5 横向送料组件创建
6.5.1 子组件创建
6.5.2 属性及信号关联
任务6 工业机器人系统配置
6.6.1 工业机器人I/O配置
6.6.2 仿真逻辑定义
任务7 工业机器人离线编程
6.7.1 工件坐标创建
6.7.2 目标点示教
6.7.3 码垛方案设计
6.7.4 控制程序编辑
任务8 仿真运行
6.8.1 仿真设定
6.8.2 仿真分析
项目评价
习题6
附录 Smart子组件功能
附录1 “信号与属性”子组件
附录2 “参数建模”子组件
附录3 “传感器”子组件
附录4 “动作”子组件
附录5 “本体”子组件
附录6 “物理”子组件
附录7 “控制器”子组件
附录8 “其他”子组件
参考文献
